Created on:2025-09-09

叶类蔬菜机械化收获技术装备发展现状

DOI:10.13733/j.jcam.issn.2095-5553.2025.01.049

梁树建,刘立晶,刘芳建,等.叶类蔬菜机械化收获技术装备发展现状[J]. 中国农机化学报,2025,46(1):346—352

Liang Shujian,Liu Lijing,Liu Fangjian,et al.Development status of mechanized harvesting tchnology and equipment for leafy vegetables [J].Journal of Chinese    Agricultural    Mechanization,2025,46(1):346—352

叶类蔬菜机械化收获技术装备发展现状*


梁树建¹,2,刘立晶1,2,刘芳建1,2,崔巍1,2,张学东1,2,高健¹

(1. 中国农业机械化科学研究院集团有限公司,北京市,100083;

2. 农业装备技术全国重点实验室,北京市,100083)


摘要:我国叶类蔬菜产量巨大,拥有可观的经济价值。目前叶类蔬菜以人工收获为主,严重制约产业发展,故开展叶类蔬菜机械 化采收研究势在必行。为了解国内外叶类蔬菜收获技术装备发展现状,按照结球叶菜和非结球叶菜分类,阐述国内外叶类蔬菜 收获装备代表机型性能特点、适用环境及切割、输送等关键部件工作原理和技术优缺点,分析割台仿形与自动对行技术的研究现 状。指出我国现有非结球叶菜土下切割机型切割部件切根一致性差、夹持输送装置对叶类蔬菜损伤较大、未形成规范化栽植模 型问题。提出开展铲式土下切割部件研究、加强叶类蔬菜基本物理力学特性研究、推进全程机械化产业链发展系列建议。

关键词:叶类蔬菜;收获装备;收获技术;自动化收获;自动对行

中图分类号:S225.92 文献标识码:A 文章编号:2095-5553(2025)01-0346-07


Development status of mechanized harvesting technology and equipment for   leafy vegetables


Liang Shujian'²,Liu Lijing¹²,Liu Fangjian¹²,Cui Wei¹²,Zhang Xuedong¹²,Gao Jian'

(1.Chinese Academy of Mechanized Agriculture Sciences Group Co.,Ltd.,Beijing,100083,China;

2.National       Key        Laboratory        of      Agricultural        Equipment Technology,Beijing,100083,China)


Abstract: Leaf vegetable output in our country is huge and has the considerable economic value. At present,  artificial harvesting is the main method to harvest leafy vegetables,which restricts  the development of industry seriously,so   it   is   imperative to carry out the research on mechanized   leaf vegetable   harvesting.In   order to understand  the development status of the harvesting technology and equipment  for leafy vegetables at home and abroad,this  paper classified leafy vegetables and non-leafy vegetables,expounded the performance characteristics,applicable environment,working principle and technical advantages and disadvantages of key components such as cutting,  conveying and so on of the representative models of  leaf vegetable harvesting equipment at home and abroad,and analyzed  the research status of   profile modeling and automatic alignment of cutting table. It    is concluded that the root-  cutting consistency of the cutting parts of the existing non-heading leafy vegetables under soil cutting machine in  our   country   is poor,and the clamping and   conveying   device   damages the leafy vegetables greatly,and the problem of the   standardized planting model is not formed,finally,a series of suggestions are put forward to carry   out   study   on  the shovel cutting   parts   under soil,strengthen the   research on   the   basic   physical and   mechanical   properties of leafy  vegetables,and promote the development of the whole mechanized industrial chain.

Keywords:  leafy vegetables;harvesting equipment;harvesting techniques;automated harvesting;automatic      alignment


0   引 言

img12022年,世界蔬菜生产总量约13.56×10⁸ t, 我国


作为世界上最大的蔬菜生产国和消费国↓,种植面积 约22434 khm², 总产量高达7.99×10⁸ t[2, 占世界总 产量的55%以上,人均占有量已超500 kg, 均居世界


收稿日期:2023年8月8日 修回日期:2023年10月9日

*基金项目:北京市科技计划(Z221100006422007)

第一作者:梁树建,男,2000年生,吉林松原人,硕士研究生;研究方向为农业机械技术装备。E-mail:lsjdd2023@163.com

通讯作者:刘立晶,女,1976年生,黑龙江绥化人,博士,研究员,博导;研究方向为农业机械化。E-mail:xyliulj@sina,com


首位[3]。近年来,中共中央、国务院相继出台了蔬菜行 业相关政策,强调耕地应优先用于粮食、棉、油、糖、蔬 菜等农产品生产,保障“菜篮子”产品供给。可见保证 蔬菜产业稳固发展具有重要意义。

蔬菜种类繁多,按照产品器官的差异可分为根菜 类、茎菜类、叶菜类、花菜类和果菜类五大类+,其中叶 类蔬菜产量约占蔬菜生产总量的30%~40% 。 按照机 械收获原理不同,相关学者又将叶类蔬菜分为结球叶菜 和非结球叶菜两部分讨论研究5。叶类蔬菜是指以嫩 叶和叶柄为食用部位的蔬菜6,主要特点是生长周期 短,连作次数多;茎叶脆嫩多汁,收获过程易损伤,机械 化采收困难,目前我国大部分地区以人工收获为主。

收获是叶类蔬菜生产全程作业中至关重要的一 环,作业量超过全程总作业量的40%⁷,人工采收劳 动强度大、效率低、经济效益差,严重制约产业发展,故 开展叶类蔬菜机械化采收研究势在必行。为了解国内 外叶类蔬菜收获技术装备发展现状,本文从非结球叶 菜和结球叶菜两方面进行阐述,并提出该领域存在问 题和相应发展建议。

1  非结球叶菜收获技术装备发展现状

非结球叶菜主要包括菠菜、芹菜、鸡毛菜、韭菜等, 机械化收获流程有拨禾、切割、输送、收集等8,由于切  割、输送效果直接决定蔬菜收获质量,目前大多研究集  中在切割与输送装置研究[9,10]。切割装置包括土上切  割和土下切割两种形式,常用割刀包括铲刀式、往复  式、环形带刀式与锯齿带刀式,详情见表1。常用输送  装置包括回转式和夹持式:回转式一般利用输送带与  叶类蔬菜间的摩擦力完成推送,装配角度不宜过大,避  免蔬菜滑落,多应用于无序收获装备;夹持式一般利用 专用皮带夹持茎秆完成输送,夹持带材料、间隙、转速, 夹持高度、角度等多种因素对输送效果均有影响,多应  用于有序收获装备。无序收获装备结构简单,效率高, 但不便后续蔬菜收集与包装;有序收获装备较复杂且  造价高,需将叶类蔬菜按一定顺序、一定方向输送,工  作效率相对较低,但收获后的蔬菜商品性好[11。

表1 常见割刀形式

Tab.1 Common form of cutter


割刀形式

切割方式

优缺点

铲刀式

土下切割

入土性能好,但土壤扰动较大

锯齿带刀式

土下切割

结构简单、成本低,但耐磨性较差

往复式

土上切割

切割性能好,但往复惯性力大,振 动大

环形带刀式

土上切割

结构较复杂,高速状态运转较稳定


1.1  非结球叶菜无序收获技术装备发展现状

1.1.1 国外非结球叶菜无序收获技术装备

发达国家对叶类蔬菜收获机械的研究起步较早, 技术较成熟,发展水平相对较高,基本形成主要作业环  节机械化生产的产业体系¹2]。代表机型有意大利  8400型收割机,该机采用环形带刀,配备速度可调的  回转式输送带,利用PLC 控制比例电子传感器系统进  而控制切削高度,且具备自主导航功能,可根据预定的  行驶路径实现无人驾驶作业,适用于生菜、菠菜等多种  非结球叶菜的留茬无序收获。

意大利的多款自走式叶类蔬菜无序收获机大体可 分为土下切割与土上切割两类。土下切割代表机型有 Slide   Valeriana 与 Slide   Valeriana   Eco。两种收割机 均采用锯齿带刀式,割刀后方设有振动装置,前方装备 仿形轮,配合液压驱动实现割台自动升降调节,作业时 后方置物台上可安装横向叶菜输送带、收集箱和电动 卸料机构等配套设备,收集箱装满后直接卸到菜地,提 高收获效率,适用于植株较矮的幼苗收获作业;土上切 割代表机型为 Ventum  型收割机,该机配备全自动化 装箱系统,大大减少人力成本投入,适用于大规模种植 条件下的叶类蔬菜收获。

土耳其的Dari   Ell—e 型收割机不仅装备了割台 仿形机构,还拥有四驱行走底盘,每个轮胎最大单向转 角32°,工作速度从0.5~3 km/h 可连续变化,适用于 菠菜、生菜、幼苗等叶类蔬菜收获。

1.1.2  国内非结球叶菜无序收获技术装备

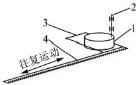
我国叶类蔬菜无序收获装备研究处于起步阶段,实  际应用机型较少。李继伟等[13]研发了4GDS-1.0   型三  叶菜收获机样机,装备柔性拨禾装置以减少收获过程  中三叶菜的机械损伤,切割装置采用往复式双动刀(图  1),利用偏心轴承与矩形槽配合,轴承外径与矩形宽度  相等,动力输入轴带动轴承旋转,轴承外径始终紧靠矩   形槽滑动,驱使与矩形槽连为一体的割刀作往复运动, 将两组上述机构按一定相位差上下装配,实现双动刀的  剪切效果。该机型可一次性完成收割、拨禾、输送、收集  等作业,经测试:样机行走速度为0.56 m/s, 割幅宽度为  1000 mm,留茬高度为116mm, 最小漏剪率为1.9%,工  作效率为0.19 hm²/h。
img2

图 1 往复运动机构原理示意图

Fig.1 Schematic diagram of reciprocating mechanism

1.偏心轴承2.动力输人轴 3.矩形槽 4.割刀


4MD—120型电动收割机采用往复式双动刀,割茬  高度在1~8 cm 内可调。陈佶等1 对 4MD—120 型收 割机进行性能试验,结果显示该机漏割损失率为0,切割 性能良好。富来威4UM 系列机型经过多次迭代,逐步  推向市场。代表机型4UM—120 型收割机主要用于鸡 毛菜等叶菜的土上收获,割刀采用往复式双动刀,一次 性实现叶菜的切茎、推禾与输送;4UM—120A 型收割机 适用于菠菜、油菜等叶菜的土下收获,配备电动升降割 台,采用锯齿带刀,利用振动筛上下交替运动抖落土壤, 但该机入土切根效果受前期耕整地质量影响较大,对垄 面平整度、坚实度要求较高。

综上所述,国内外的非结球叶菜无序收获机原理 相同,多数利用环形带刀或往复式割刀切割、回转输送 带提升运送。但从具体机构和其他配套设备来看,发 达国家的无序叶菜收获机械表现出较高的自动化程度 与成熟的智能化技术,总体收获效率高,而我国实用机 型较少,先进技术的研究和应用还不成熟,整机效率和 可靠性有待加强。

1.2  非结球叶菜有序收获技术装备发展现状

1.2.1 国外非结球叶菜有序收获技术装备

早期发达国家的有序收获研究也面临叶菜易损伤  等类似问题,但经过多年发展,品种培育、种植模式宜  机化以及机器本身技术等多个方面已经成熟。美  国 Leach 等[15发明了一种自走式芹菜收获分选机,利 用上下两圆盘割刀去除菜叶和根部,加持输送至横向 输送带,通过风机负压筛除杂质,实现芹菜的有序收获  和分选。丹麦的韭葱收获机包括悬挂式、牵引式和自  走式等类型,普遍采用夹取有序输送的方式。大多机  具为联合作业并且配备了大功率动力,工作效率高;采  用机、电、液一体化技术,整体水平先进16]。意大利  Slide TW 型收获机工作时分禾器将植株扶起并拢入内 部,环形带刀切断被夹持的蔬菜植株,波纹状夹持带完  成输送过程,植株被输送至机器上端由人工进行捆扎。 波纹状夹持带的夹持力能保证蔬菜植株的立式输送,适  用于韭菜、茴香等叶菜的有序收获,但该机缺点是结构  复杂,成本高,无法满足我国小农户的生产需求3。

日本 SPH400 型菠菜收获机可实现菠菜的土下切  割、有序收获。切割装置采用铲刀式,入土深度0~  5cm  内可调。波纹式夹持装置高度可手动调节;整机  后方还配备了多组集料辊与换向辊,作业时菠菜通过  夹持装置直立提升,在集料辊和换向辊作用下水平倒  下并旋转成捆,实现菠菜有序收集。整机由电机驱动, 行走部件、切割部件、夹持输送部件与收集装置间均为  机械传动,充分体现了大部分日本农业机械小巧灵活、 结构紧凑的特点。但该机结构复杂,不具备割台仿形


功能,作业效果受地面平整度影响较大,对种植农艺要 求高,适用于规范化种植的收获作业。

1.2.2 国内非结球叶菜有序收获技术装备

由于无序收获难以满足国内消费者对菠菜、小青菜  等脆嫩非结球叶菜的鲜食需求,我国开展了土下切割、 有序收获研究。有序收获收割机工作流程一般为切割、 夹持和输送,而夹持效果决定作物品相:夹持力较小无  法收获叶菜,夹持力较大则极易挤伤作物,造成经济损  失。目前有序收获机械研究停留在关键部件或整机设  计阶段,总体面临着收获损伤率高、效率低的挑战。

在关键部件设计方面,为降低油菜茎秆在夹持输  送过程中的损伤率,Xiong 等¹7设计了柔性夹持装置, 研究了装置关键参数对油菜茎秆漏切率、漏夹率与损  伤率的影响,响应曲面优化试验显示,机具前进速度为  0.42 m/s、夹持带运动速度为0.89 m/s、夹持间隙为  11.43 mm 时,收获效果最佳,此时漏切率2.63%、漏  夹率4.84%、损伤率5.22%。刘奇等[18]探究夹持装  置的夹持高度、夹持角度、接触材料对上海青损伤率的  影响时发现,夹持高度对叶菜损伤影响最为显著,夹持  角度为15°、夹持高度为2cm、夹持材料为发泡塑料聚  合物时,破损临界力和压缩量最小为16.95 N 和  18.03mm 。 邹亮亮等[19基于 Burgers  模型构建菠菜  植株的流变本构模型,探究夹持装置的输送速度与当  量弹性系数对菠菜塑性变形的影响,试验结果表明:当  输送速度为25mm/s 、当量弹性系数为2N/mm   时,输  送成功率为93.3%,菠菜损伤率为6.7%,夹持输送效  果较好,为相关研究提供了技术基础。

在整机设计方面,河北农业大学设计一种新型菠 菜四行收获机20,其特点在于切割部件采用对称布置 的铲刀式割刀,有序输送部件采用分级夹持输送,收集 部分采用带分隔腔的集料箱。农业农村部南京农业机 械化研究所发明了叶菜有序收集装置[21],其特点在于 集料箱上方设有由双曲柄连杆机构、传动轴与拨爪组 成的拨菜机构,通过拨爪的往复运动有序地将叶菜送 入箱中,从而减少后续加工处理的劳动量。刘继展 等[222开发了一种结合打捆系统的叶菜有序收获机,实 现分行收获的同时自动打捆收集,进一步丰富了收割 机的功能。

柔性夹持输送是目前实现非结球叶菜有序收获应 用最广泛的输送方式,但面临夹持机构复杂、夹持间隙 与输送带张紧度调节不便、叶菜损伤率高的问题。针 对这些问题,通常的解决方法是研究叶菜物理力学特 性,据此设计专用夹持输送装置。从整机装备看,意大 利、日本等发达国家研制的装备结构紧凑、先进技术集 成度高,众多产品已商业化;而我国叶菜有序收获机械


研究多停留在科研阶段。

综合国内外非结球叶菜机型对比发现:动力源方 面,目前国内外均呈现蓄电池逐步替代汽油机、柴油机  等传统动力机的趋势。采用蓄电池优点在于质量小、工  作噪音低,实现电动控制方便,但目前蓄电池普遍续航  时间短,且需定期更换电池。行走方式方面,欧美发达 国家多为大中型自走式收割机,甚至可进行联合作业, 适用于大规模、规范化的收获作业;我国与日本呈现小  规模、广分布的种植现象,作业空间受限,适合小巧轻便  的手扶自走式机型。切割部件方面,欧美发达国家土  上、土下切割部件搭配自动化控制技术,发展较为成熟; 我国目前土上切割机型发展较快,但土下切割机型进展  缓慢,机型较单一,切割效果对地表平整度有一定要求。

2  结球叶菜收获技术装备发展现状

结球叶菜类包括结球甘蓝、大白菜、结球莴苣、包 心荠菜等6。该类叶菜收获机包括拔取装置、输送装  置、茎部切割装置及剥叶装置等[23]。拔取装置形式较  多,主要有链条式、铲式、螺旋锥式和圆盘式,详情见  表2。输送装置有螺旋升运式、输送带式和输送链式。 为了保持输送过程中结球叶菜的姿态,通常将夹持导  向装置或压网配合输送装置使用23]。由于结球叶菜  茎部较粗壮,国内外机具广泛采用高速旋转圆盘完成  切割。在剥叶环节,虽然国内外已有机械剥叶相关研  究,但总体来看,仍以人工剥叶为主。

表2  常见拔取装置

Tab .2 Common extraction device

拔取装置形式

优缺点

链条式

易拥堵、对菜叶损伤大,基本被淘汰

铲式

结构简单,但不能调整结球叶菜姿态

螺旋锥式

应用广泛,拔取效率高,但制造难度大

圆盘式

安装调整方便,效率高,但准确对行要求高

2.1  国外结球叶菜收获技术装备

日本等发达国家对结球叶菜收获的研究较为成 熟,众多机型已投入生产应用。 Hachiya  等[24开发了 集采收、加工、装箱、装车于一体的半自动卷心菜收获 系统。他在对日本农业机械研究所研制的自走式单行 卷心菜收割机进一步改进的基础上,提出与遥控拖拉 机、拖车协同工作模式,达到提高工作效率,减少人力 投入的目的。日本久保田研制了一款自走式卷心菜收 割机,该机采用缺口圆盘式拔取装置,单行收获。输送 时,夹持输送带可根据卷心菜前倾或后倾的姿态,增加 或降低输送转速,以达到最佳切割效果。

意大利拥有多款适用于卷心菜、花椰菜的收获机型,


其中Rapid SR 型收割机采用波纹状输送带夹持提升蔬 菜,作业时需6~8人完成剥叶与分选工作;Slide Endivia 型收割机适用于收割露地种植的结球叶菜,一次性收获四 行,前端仿形机构保证割刀与地面距离保持一致,并利用 立式波纹输送带固定叶菜姿态、完成提升输送。作业时配 合定制叉车与装载箱完成卸料,工作效率高。

丹麦的牵引式与悬挂式收获机具有大型化、高效  化的特点,适用于大规模、大面积种植环境。代表机型  有 TK2000 和 MC—1020 等 。TK2000  牵引式甘蓝收  获机采用双锥杆拔取装置,压网与输送带组合输送甘  蓝,圆盘割刀在输送过程中切断根茎,利用甘蓝滚动作  用褪去外叶,最后直接送入收集箱。实现全程机械化, 自动化程度高,减少人力投入。MC-1020 单行甘蓝  收获机与TK2000 相比具有结构简单、成本低的特点, 但需人工辅助剥叶。

2.2  国内结球叶菜收获技术装备

先拔取再切根是结球叶菜机械收获最常用的方式。 杜冬冬[25]研制了一款可实现动态称重的履带自走式甘  蓝收获机,利用铲式拔取装置拔起整颗甘蓝,夹持输送  与输送链配合将甘蓝提升,液压马达驱动双圆盘切断根  茎,经过剥叶,甘蓝被送入称重装置,再统一收集。但由 于该机具单侧布置收割装置,收获时需要围绕菜地一圈  收割。为提高工作效率,Cao 等26研发出可双垄收获的  大白菜收割机,但该机拔取时易出现拥堵现象,切割时  白菜姿态不固定,造成切根不合理甚至漏切。

Zhang 等273研制的4GCSD-1200 型自走式甘蓝 联合收割机主要包括拔取切根装置、输送装置、收集装 置和全液压履带式底盘。拔取装置倾斜置于收割装置 前端,工作时旋转着伸入甘蓝下部与地表之间将甘蓝 拔出;上方旋转刮板扶正并将甘蓝推入可变距的夹持 带间,平均收获合格率达96.3%。

与常见的结球叶菜收割机工作方式不同,肖宏儒  等[28,29]研制的手扶式青菜头收割机和自走式结球叶  菜收割机采用先切根再夹持输送的方式,前者单行收  获,效率较低;后者可同时四行收获,其利用割台仿形  技术自动调节割刀与夹持装置的离地高度,提高机具 对不同地形的适应性。王俊等[30]发明了一种悬挂式  白菜收获机械,采用离心旋转方式实现白菜运输与剥  叶,特点是工作部件可翻转,节省运输空间。整机结构  简单,可适应不同行距不同种类结球叶菜的采收作业。 缪宏等3发明了一种集收割、剥叶和打包为一体的结  球类蔬菜收获装置,工作时铲土机构从土下将蔬菜的  根茎铲断,利用螺旋夹持管的旋转将其拔其并向上运  送至螺旋输送管和剥菜辊,二者反向旋转完成输送和  剥叶过程,随后打包机构对蔬菜进行打包。


综合国内外结球叶菜机型对比发现:自动化程度 方面,发达国家的结球叶菜机械收获机通常采用先进 的传感器和控制系统,能够实现自动化的定位、识别和 收割,提高生产效率。适应性方面,国外的结球叶菜机 械收获装备可以适应不同种植环境和作物品种的需 求,能够处理不同尺寸、形状和硬度的结球叶菜,具有 更广泛的适应性。损伤程度方面,由于国外的机械收 获装备采用先进感应技术,能够更精确地定位和收割 结球叶菜,实现较低的损伤程度,而国内装备在这方面 还有一定的发展空间。

3  叶类蔬菜自动化收获技术研究现状

随着信息技术、传感技术的发展应用,农业装备自 动化、智能化已经成为未来发展的必然趋势32]。由于  叶菜脆嫩易损伤,传统收获机械很难达到预期作业效  果,将自动化技术融入叶菜收获机械是一条有效途径。 近年来,割台仿形技术与自动对行技术成为收获机械  领域的研究热点。

3.1  割台仿形技术

割台仿形即以仿形对象的高度起伏变化为基准, 利用控制算法自动调节割台高度和角度,达到割茬整  齐的目的。目前割台仿形技术较多应用于小麦、水稻  等谷物联合收割机33,但在叶菜收获方面,通常需人  工控制割台高度,不能实时调节,收割效果受垄面和畦  面起伏影响较大。胡焉为等[34]基于实测割台动力学  模型参数,建立了双输入双输出的高度控制模型。以  割台两侧割茬高度二次型函数的积分为性能指标,选  择恰当的性能泛函,利用 LQR  控制器与最优控制方  法,最终设计了一种新的控制策略,使割台能同时适应  行进方向和侧向摆转调整的作业需求,灵活控制割茬 高度。Chen 等[35利用两相混合步进电机以地面为基  准调节割刀高度,将电机旋转角度误差作为控制量,利  用增量PID 方法实现电机旋转角度、转速和电流调节, 从而达到控制割刀高度的目的。 Fukumoto 等[363以提  高菠菜收割机割刀仿形响应速度和精度为目标,设计  了一种基于 H 控制理论的高级控制器,试验发现,该  控制系统下的割刀目标路径均方根值降低了53%,提  高了控制精度,且割下的菠菜根长度集中在30 mm, 达  到预期目标。

3.2 自动对行技术

叶菜收获作业中,驾驶员的驾驶技术同样影响着 收获效果。自动对行技术可辅助驾驶员沿预定线路行 驶,减轻劳动强度,保证收获叶菜的品质。目前我国针 对甜菜、棉花、玉米等大田作物的机械化自动对行收获 研究较多[37,38]。由于叶菜种类繁多、形貌特征不尽相


同且易损伤,对自动对行技术的精度要求更高,进一步 增多了应用障碍。针对叶类蔬菜有序收获机自动对行 难的问题,苏小梅[39]设计了一种对行、前进速度、航向 偏角和前轮偏角检测系统,研究了叶菜收获机自动对 行的控制模型,使用模糊控制算法动态控制收获机的 前视距离,填补了国内叶菜有序收获自动对行技术的 空白。Mitsuhashi   等40提出一种基于通过摄像机获 取生菜和收获机的相对位置进行自主判断的行驶方 法,利用模型预测控制方法,使收获机械跟踪最近以及 前方的生菜位置,达到提前预测、自主对行的目的。

4  存在问题及发展建议

4.1  存在问题

目前日本、意大利等发达国家叶类蔬菜机械化收 获机型发展较成熟。但我国叶类蔬菜机械化收获发展 相对滞后,主要存在以下几方面问题。

1)现有非结球叶菜土下切割机型切割部件切根 一致性差。采收期菜田由于长期灌溉等多种因素,局 部产生凹坑,整体地表往往呈现凹凸不平的状态。现 有非结球叶菜土下切割机型常用锯齿带刀式切割部 件,由于刀带在整个垄面割幅内始终保持一条直线,对 凹凸不平地表适应性差,无法分行调节切割深度,造成 切割不齐甚至损伤茎秆的现象。

2)夹持输送装置对叶类蔬菜损伤较大。夹持输 送装置是叶类蔬菜有序收获过程中的核心部件,直接 影响收获质量。现有夹持输送装置无法满足消费者的 鲜食需求,菜农不得不通过人工采收来保证叶类蔬菜 的完整程度。目前夹持输送装置停留在科研和样机试 验阶段,距离实际应用仍有不小差距。

3)未形成规范化栽植模型,不利于收获机械产业 发展。我国叶类蔬菜种植呈现小规模、广分布的特点, 未形成规范化的栽培模式,机械化收获困难,不仅无法  直接引进国外先进机型,也给国内收获机械产业发展 造成阻碍,进而形成农机装备与农艺要求不匹配、机具  通用性差的现象。

4.2  发展建议

1)开展铲式土下切割部件研究。铲式切割部件 入土性能强,割幅较锯齿带刀式短。将两组或多组铲 式切割部件搭配使用,集成地表仿形技术,可实现切割 部件的分行独立调节,从而提升非结球叶菜土下切根 的整齐度,提高土下切割机型切割部件对凹凸不平地 表的适应性。

2)加强基本物理力学特性研究。明晰夹持输送过  程中叶类蔬菜的损伤机理对于降低机械化收获损伤率、 提高收获质量具有重要意义。加强叶类蔬菜基本物理


力学特性研究,构建相应损伤力学模型,明确各种叶类 蔬菜损伤临界值,探究夹持输送过程中叶类蔬菜与夹持 带间的互作机理,是解决夹持损伤的有效途径。

3)推进全程机械化产业链发展。我国叶类蔬菜 多为小规模种植,难以形成规范化、标准化的栽植模 式。单独开展收获机械研究对叶类蔬菜产业发展“治 标不治本”。推进全程机械化产业链发展不仅促进叶 类蔬菜种植模式宜机化、规范化,还可增强各环节作业 机械的联动性,促使系列化作业机械研究。

参  考 文 献

[1]邹亮亮,刘雪美,苑进,等.叶菜机械化收获技术与装备研 究进展[J].  中国农机化学报,2022,43(6):15-23.

Zou    Liangliang,Liu    Xuemei,Yuan    Jin,et    al.Research progress in mechanized    harvesting    technology and equipment   of   leafy    vegetables    [J].Journal   of Chinese Agricultural        Mechanization,2022,43(6):15—23.

[2]国家统计局 . 国家数据[EB/OL].https://data.stats.

gov.cn/easyquery.htm?cn=C01/,2024—07—26.

[3]陈文明,王公仆,胡良龙,等.叶菜收获机械的研究现状及 发展展望[J]. 南方农机,2022,53(20):1-4,10.

[4]朱立新,李光晨.园艺通论第四版[M]. 北京:中国农业大 学出版社,2015.

[5]廖禺,陈立才,潘松,等.叶类蔬菜机械化收获技术装备现 状与发展[J].   江西农业学报,2019,31(11):77—81.

Liao Yu,Chen Licai,Pan      Song,et     al.Status      and development   of  mechanized   harvesting   technology   and equipment for    leaf vegetables [J].Acta Agriculturae Jiangxi,2019,31(11):77—81.

[6]李光晨.园艺学概论[M]. 北京:中央广播电视大学出版 社,2002.

[7]金月,肖宏儒,肖苏伟,等.叶类蔬菜收获技术与装备研究 现状及发展趋势[J]. 中国农业科技导报,2018,20(9):

72-78.

Jin Yue,Xiao Hongru,Xiao Suwei,et al.Research statue and development tendency on leaf vegetable harvesting technology and    equipment [J].Journal    of Agricultural Science and Technology,2018,20(9):  72-78.

[8]缪磊,王建军.叶类蔬菜收获机械研发关键技术及发展趋 势[J]. 江苏农机化,2020(6):24—26.

[9]高峰.叶菜收获机关键部件的设计及试验研究[D]. 镇江: 江苏大学,2021.

[10]苑进,李金光,邹亮亮,等.基于离散元的菠菜收获机根 切铲优化设计与试验[J].   农业机械学报,2020,51(S2):

85—98.

Yuan Jin, Li Jinguang, Zou Liangliang, et al.  Optimal design of spinach root-cutting   shovel based on   discrete   element   method [J].Transactions   of the Chinese Society for    Agricultural    Machinery,2020,51


(S2):85-98.

[11]王伟,吕晓兰,王士林,等.茎叶类蔬菜机械化收获技术

研究现状与发展[J]. 中国农业大学学报,2021,26(4):

117-127.

Wang    Wei,Lü    Xiaolan,Wang    Shilin,et    al.   Current status and development of stem and leaf vegetable mechanized  harvesting  technology [J].Journal  of China Agricultural     University,2021,26(4):117—127.

[12]许月文,谢伟,刘迪,等.茎叶类蔬菜收获机的研究现状 及发展对策[J]. 农业工程与装备,2020,47(1):20-26.

[13]李继伟,彭珍凤,卞丽娜,等.4GDS-1.0 型秧草收获机 的研究和开发[J]. 农业装备技术,2014(4):22—24.

[14]陈佶,夏海荣,刘伟华,等.上海地区4种绿叶菜类蔬菜 收获机械作业性能比较[J]. 长江蔬菜,2022(15):6—9.

[15]Leach    T    E,Degroot    P.Apparatus    and    method    for harvesting    and processing   celery [P].US Patent: 7966796,2011-06—28.

[16]彭帅,杨勇,陈龙,等.大葱种植与机械化收获分析[J]. 中国农机化学报,2017,38(9):30—35.

Peng   Shuai,Yang Yong,Chen Long,et   al.Analysis   on planting and mechanized harvesting of welsh onion [J].Journal of Chinese Agricultural Mechanization,2017,38(9):30—35.

[17]Xiong DY,Wu      M L,Xie W,et al.Design and experimental  study  of the key components of a rape (brassica       campestris)shoots       (changxiangtai       603)  flexible clamping harvester [J].Agriculture,2023,13 (4):792.

[18]刘奇,陈斌,孙松林,等.叶类蔬菜有序收获夹持输送的力 学特性研究[J]. 中国农业科技导报,2022,24(4):116—125. Liu Qi,Chen Bin,Sun Songlin,et al.Research on mechanical characteristics of clamping conveyor for leafy vegetables    [J].Journal of Agricultural Science and Technology,2022,24(4):116—125.

[19]邹亮亮,刘雪美,李金光,等.基于流变特性分析的菠菜 有序收获机夹持输送装置研究[J]. 农业机械学报,2019, 50(10):72—79.

Zou      Liangliang,Liu Xuemei,Li Jinguang,et al.  Clamping  conveyer  device  of  ordered  spinach  harvester based  on  rheological  property  analysis [J].Transactions of the Chinese Society for Agricultural Machinery,2019, 50(10):72—79.

[20]王健,张秀花,李敬,等.一种四行菠菜有序收获机[P]. 中国专利:202122761969.9,2022—03—22.

[21]肖宏儒,金月,曹光乔,等.一种茎叶类蔬菜收获机有序收 集装置[P]. 中国专利:201910126158.6,2019—06—07.

[22]刘继展,常国政,毛罕平.一种叶菜有序收获的同机打捆系 统及实现方法[P]. 中国专利:201910048365.4,2021—06—22.

[23]张静,韩长杰,郭辉,等.结球叶菜收获机械关键技术与 装备研究现状[J]. 新疆农机化,2019(2):29-34.

[24]Hachiya M,Amano T,Yamagata  M,et  al.Development  and utilization of a new mechanized cabbage harvesting system for large fields [J].Japan Agricultural Research Quarterly:JARQ,


2004,38(2):97—103.

[25]杜冬冬.履带自走式甘蓝收获机研究及称重系统开 发[D]. 杭州:浙江大学,2017.

[26]Cao LW,Miao S T. Design of Chinese cabbage harvester [C].   2020 IEEE International Conference on Mechatronics and Automation(ICMA),IEEE,2020: 243—248.

[27]Zhang      JF,Cao G Q,Jin Y,et al.    Parameter  optimization and testing of  a self-propelled combine cabbage harvester [J].Agriculture,2022,12(10):1610.

[28]肖宏儒,蒋清海,宋志禹,等.一种手扶自走式单行青菜头 收获机[P].  中国专利:201921907762.4,2020—08—14.

[29]肖宏儒,金月,杨光,等.一种自走式结球类叶菜收获 机[P]. 中国专利:201720674935.7,2018-01—05.

[30]王俊,张静.一种悬挂式白菜收获机械系统[P]. 中国专 利:201911047327.3,2021—05—25.

[31]缪宏,李爽,张燕军,等.一种结球类蔬菜收获装置[P]. 中国专利:202010958355.7,2020—12—08.

[32]伍渊远,尚欣,张呈彬,等. 自然光照下智能叶菜收获机 作业参数的获取[J]. 浙江农业学报,2017,29(11):

1930-1937.

Wu Yuanyuan,Shang Xin,Zhang Chengbin,et     al.  Acquisition  of  operation   parameters  of  intelligent   leaf vegetable harvester under    natural lighting [J].Acta Agriculturae        Zhejiangensis,2017,29(11):1930—1937.

[33]刘华伟,张萍,杨晓慧,等.国内谷物联合收获机割台智 能化现状与发展研究[J].     中国农机化学报,2022,43

(4):189-197.

Liu   Huawei,Zhang   Ping,Yang   Xiaohui,et   al.Research on   the status and development of   grain combine harvester  cutting  table  intelligence  in  China  [J].Journal of Chinese Agricultural Mechanization,2022,43(4): 189-197.

img3[34]胡焉为,苗玉彬.叶菜收割机割台高度控制策略[J]. 东


华大学学报(自然科学版),2018,44(4):646—651,657. Hu Yanwei,Miao Yubin.Control strategy    for    leaf vegetable harvester header height [J].Journal of Donghua University(Natural                      Science),2018,44(4):646— 651,657.

[35]Chen   WM,Hu   LL,Wang   GP,et   al.Design   of 4UM一 120D electric leafy vegetable harvester cutter  height  off the    ground    automatic    control system    based on  incremental PID       [J].Agriculture,2023,13(4):905.

[36]Fukumoto     T,Chida Y,Tanemura M,et al.Improved tracking performance     by     H        control for     an  automatic spinach harvester [J].IFAC-PapersOnLine, 2022,55(25):265—270.

[37]王申莹,胡志超,陈有庆,等.土下作物自动对行挖掘收 获试验台研制[J]. 农业工程学报,2020,36(5):29-37. Wang Shenying,Hu Zhichao,Chen  Youqing,et     al.  Development of the test bench for automatic alignment digging harvest   of   subterranean crops [J].  Transactions   of   the    Chinese   Society   of   Agricultural Engineering,2020,36(5):29—37.

[38]王申莹,胡志超,Chen  Charles,等.牵引式甜菜联合收获  机自动对行系统设计与台架试验[J]. 农业机械学报, 2020,51(4):103-112.

Wang Shenying,Hu Zhichao,Chen Charles,et al.Bench test and analysis on  performance  of autofollow row  for traction sugar beet combine harvester [J].Transactions of the Chinese Society   for   Agricultural   Machinery,2020, 51(4):103—112.

[39]苏小梅.叶菜有序收获机自动对行测控系统设计与试 验[D].   镇江:江苏大学,2022.

[40]Mitsuhashi T, Chida Y, Tanemura      M, et al. Autonomous   travel   of   lettuce   harvester   using   model predictive control [J].IFAC-PapersOnLine,2019,52 (30):155—160.


(上接第329页)

[19]曹建华,张以山,王玲玲,等.天然橡胶便携式采胶机械 研究[J].   中国农机化学报,2020,41(8):20-27.

Cao     Jianhua,Zhang     Yishan,Wang     Lingling,et     al.  Research on portable tapping machine   for natural rubber harvesting [J]. Journal of Chinese Agricultural Mechanization,2020,41(8):20—27.

[20]肖苏伟,张以山,曹建华,等.天然橡胶全自动采胶系统技 术理论研究[J]. 中国农机化学报,2020,41(9):143—148.  Xiao Suwei, Zhang    Yishan,   Cao Jianhua, et al.  Theoretical study on automatic tapping system of natural rubber [J].Journal of Chinese Agricultural Mechanization,2020,41(9):143-148.

[21]周航,张顺路,翟毅豪,等.天然橡胶割胶机器人视觉伺 服控制方法与割胶试验[J]. 智慧农业(中英文),2020, 2(4):56—64.

Zhou    Hang, Zhang Shunlu,    Zhai    Yihao, et al.


Vision servo control method and tapping  experiment  of  natural  rubber  tapping  robot [J].Smart Agriculture, 2020,2(4):56—64.

[22]朗关富,张丽娜,杨琼聪.德宏州橡胶种植概况与存在问 题[J]. 云南农业科技,2020(4):31-32.

[23]钟勇.海南橡胶种植业发展前景分析[J].   热带农业科学, 2016,36(8):69—75.

Zhong    Yong.     Development prospects of     rubber

industry in Hainan Province [J].Chinese Journal of

Tropical         Agriculture,2016,36(8):69—75.

[24]王业勤,邓怡国,陈沛民,等.我国天然橡胶生产机械研

究现状与发展思考[J]. 现代农业装备,2023,44(1):

20—23.

[25]李汉良.海南天然橡胶高产栽培技术[J].   农业科技通讯, 2020(3):280—282.

[26]曾霞.中国天然橡胶产业发展与技术展望[M].   北京:中 国农业出版社,2021.

收获技术

Created on:2025-09-09

叶类蔬菜机械化收获技术装备发展现状

DOI:10.13733/j.jcam.issn.2095-5553.2025.01.049

梁树建,刘立晶,刘芳建,等.叶类蔬菜机械化收获技术装备发展现状[J]. 中国农机化学报,2025,46(1):346—352

Liang Shujian,Liu Lijing,Liu Fangjian,et al.Development status of mechanized harvesting tchnology and equipment for leafy vegetables [J].Journal of Chinese    Agricultural    Mechanization,2025,46(1):346—352

叶类蔬菜机械化收获技术装备发展现状*


梁树建¹,2,刘立晶1,2,刘芳建1,2,崔巍1,2,张学东1,2,高健¹

(1. 中国农业机械化科学研究院集团有限公司,北京市,100083;

2. 农业装备技术全国重点实验室,北京市,100083)


摘要:我国叶类蔬菜产量巨大,拥有可观的经济价值。目前叶类蔬菜以人工收获为主,严重制约产业发展,故开展叶类蔬菜机械 化采收研究势在必行。为了解国内外叶类蔬菜收获技术装备发展现状,按照结球叶菜和非结球叶菜分类,阐述国内外叶类蔬菜 收获装备代表机型性能特点、适用环境及切割、输送等关键部件工作原理和技术优缺点,分析割台仿形与自动对行技术的研究现 状。指出我国现有非结球叶菜土下切割机型切割部件切根一致性差、夹持输送装置对叶类蔬菜损伤较大、未形成规范化栽植模 型问题。提出开展铲式土下切割部件研究、加强叶类蔬菜基本物理力学特性研究、推进全程机械化产业链发展系列建议。

关键词:叶类蔬菜;收获装备;收获技术;自动化收获;自动对行

中图分类号:S225.92 文献标识码:A 文章编号:2095-5553(2025)01-0346-07


Development status of mechanized harvesting technology and equipment for   leafy vegetables


Liang Shujian'²,Liu Lijing¹²,Liu Fangjian¹²,Cui Wei¹²,Zhang Xuedong¹²,Gao Jian'

(1.Chinese Academy of Mechanized Agriculture Sciences Group Co.,Ltd.,Beijing,100083,China;

2.National       Key        Laboratory        of      Agricultural        Equipment Technology,Beijing,100083,China)


Abstract: Leaf vegetable output in our country is huge and has the considerable economic value. At present,  artificial harvesting is the main method to harvest leafy vegetables,which restricts  the development of industry seriously,so   it   is   imperative to carry out the research on mechanized   leaf vegetable   harvesting.In   order to understand  the development status of the harvesting technology and equipment  for leafy vegetables at home and abroad,this  paper classified leafy vegetables and non-leafy vegetables,expounded the performance characteristics,applicable environment,working principle and technical advantages and disadvantages of key components such as cutting,  conveying and so on of the representative models of  leaf vegetable harvesting equipment at home and abroad,and analyzed  the research status of   profile modeling and automatic alignment of cutting table. It    is concluded that the root-  cutting consistency of the cutting parts of the existing non-heading leafy vegetables under soil cutting machine in  our   country   is poor,and the clamping and   conveying   device   damages the leafy vegetables greatly,and the problem of the   standardized planting model is not formed,finally,a series of suggestions are put forward to carry   out   study   on  the shovel cutting   parts   under soil,strengthen the   research on   the   basic   physical and   mechanical   properties of leafy  vegetables,and promote the development of the whole mechanized industrial chain.

Keywords:  leafy vegetables;harvesting equipment;harvesting techniques;automated harvesting;automatic      alignment


0   引 言

img12022年,世界蔬菜生产总量约13.56×10⁸ t, 我国


作为世界上最大的蔬菜生产国和消费国↓,种植面积 约22434 khm², 总产量高达7.99×10⁸ t[2, 占世界总 产量的55%以上,人均占有量已超500 kg, 均居世界


收稿日期:2023年8月8日 修回日期:2023年10月9日

*基金项目:北京市科技计划(Z221100006422007)

第一作者:梁树建,男,2000年生,吉林松原人,硕士研究生;研究方向为农业机械技术装备。E-mail:lsjdd2023@163.com

通讯作者:刘立晶,女,1976年生,黑龙江绥化人,博士,研究员,博导;研究方向为农业机械化。E-mail:xyliulj@sina,com


首位[3]。近年来,中共中央、国务院相继出台了蔬菜行 业相关政策,强调耕地应优先用于粮食、棉、油、糖、蔬 菜等农产品生产,保障“菜篮子”产品供给。可见保证 蔬菜产业稳固发展具有重要意义。

蔬菜种类繁多,按照产品器官的差异可分为根菜 类、茎菜类、叶菜类、花菜类和果菜类五大类+,其中叶 类蔬菜产量约占蔬菜生产总量的30%~40% 。 按照机 械收获原理不同,相关学者又将叶类蔬菜分为结球叶菜 和非结球叶菜两部分讨论研究5。叶类蔬菜是指以嫩 叶和叶柄为食用部位的蔬菜6,主要特点是生长周期 短,连作次数多;茎叶脆嫩多汁,收获过程易损伤,机械 化采收困难,目前我国大部分地区以人工收获为主。

收获是叶类蔬菜生产全程作业中至关重要的一 环,作业量超过全程总作业量的40%⁷,人工采收劳 动强度大、效率低、经济效益差,严重制约产业发展,故 开展叶类蔬菜机械化采收研究势在必行。为了解国内 外叶类蔬菜收获技术装备发展现状,本文从非结球叶 菜和结球叶菜两方面进行阐述,并提出该领域存在问 题和相应发展建议。

1  非结球叶菜收获技术装备发展现状

非结球叶菜主要包括菠菜、芹菜、鸡毛菜、韭菜等, 机械化收获流程有拨禾、切割、输送、收集等8,由于切  割、输送效果直接决定蔬菜收获质量,目前大多研究集  中在切割与输送装置研究[9,10]。切割装置包括土上切  割和土下切割两种形式,常用割刀包括铲刀式、往复  式、环形带刀式与锯齿带刀式,详情见表1。常用输送  装置包括回转式和夹持式:回转式一般利用输送带与  叶类蔬菜间的摩擦力完成推送,装配角度不宜过大,避  免蔬菜滑落,多应用于无序收获装备;夹持式一般利用 专用皮带夹持茎秆完成输送,夹持带材料、间隙、转速, 夹持高度、角度等多种因素对输送效果均有影响,多应  用于有序收获装备。无序收获装备结构简单,效率高, 但不便后续蔬菜收集与包装;有序收获装备较复杂且  造价高,需将叶类蔬菜按一定顺序、一定方向输送,工  作效率相对较低,但收获后的蔬菜商品性好[11。

表1 常见割刀形式

Tab.1 Common form of cutter


割刀形式

切割方式

优缺点

铲刀式

土下切割

入土性能好,但土壤扰动较大

锯齿带刀式

土下切割

结构简单、成本低,但耐磨性较差

往复式

土上切割

切割性能好,但往复惯性力大,振 动大

环形带刀式

土上切割

结构较复杂,高速状态运转较稳定


1.1  非结球叶菜无序收获技术装备发展现状

1.1.1 国外非结球叶菜无序收获技术装备

发达国家对叶类蔬菜收获机械的研究起步较早, 技术较成熟,发展水平相对较高,基本形成主要作业环  节机械化生产的产业体系¹2]。代表机型有意大利  8400型收割机,该机采用环形带刀,配备速度可调的  回转式输送带,利用PLC 控制比例电子传感器系统进  而控制切削高度,且具备自主导航功能,可根据预定的  行驶路径实现无人驾驶作业,适用于生菜、菠菜等多种  非结球叶菜的留茬无序收获。

意大利的多款自走式叶类蔬菜无序收获机大体可 分为土下切割与土上切割两类。土下切割代表机型有 Slide   Valeriana 与 Slide   Valeriana   Eco。两种收割机 均采用锯齿带刀式,割刀后方设有振动装置,前方装备 仿形轮,配合液压驱动实现割台自动升降调节,作业时 后方置物台上可安装横向叶菜输送带、收集箱和电动 卸料机构等配套设备,收集箱装满后直接卸到菜地,提 高收获效率,适用于植株较矮的幼苗收获作业;土上切 割代表机型为 Ventum  型收割机,该机配备全自动化 装箱系统,大大减少人力成本投入,适用于大规模种植 条件下的叶类蔬菜收获。

土耳其的Dari   Ell—e 型收割机不仅装备了割台 仿形机构,还拥有四驱行走底盘,每个轮胎最大单向转 角32°,工作速度从0.5~3 km/h 可连续变化,适用于 菠菜、生菜、幼苗等叶类蔬菜收获。

1.1.2  国内非结球叶菜无序收获技术装备

我国叶类蔬菜无序收获装备研究处于起步阶段,实  际应用机型较少。李继伟等[13]研发了4GDS-1.0   型三  叶菜收获机样机,装备柔性拨禾装置以减少收获过程  中三叶菜的机械损伤,切割装置采用往复式双动刀(图  1),利用偏心轴承与矩形槽配合,轴承外径与矩形宽度  相等,动力输入轴带动轴承旋转,轴承外径始终紧靠矩   形槽滑动,驱使与矩形槽连为一体的割刀作往复运动, 将两组上述机构按一定相位差上下装配,实现双动刀的  剪切效果。该机型可一次性完成收割、拨禾、输送、收集  等作业,经测试:样机行走速度为0.56 m/s, 割幅宽度为  1000 mm,留茬高度为116mm, 最小漏剪率为1.9%,工  作效率为0.19 hm²/h。

img2

图 1 往复运动机构原理示意图

Fig.1 Schematic diagram of reciprocating mechanism

1.偏心轴承2.动力输人轴 3.矩形槽 4.割刀


4MD—120型电动收割机采用往复式双动刀,割茬  高度在1~8 cm 内可调。陈佶等1 对 4MD—120 型收 割机进行性能试验,结果显示该机漏割损失率为0,切割 性能良好。富来威4UM 系列机型经过多次迭代,逐步  推向市场。代表机型4UM—120 型收割机主要用于鸡 毛菜等叶菜的土上收获,割刀采用往复式双动刀,一次 性实现叶菜的切茎、推禾与输送;4UM—120A 型收割机 适用于菠菜、油菜等叶菜的土下收获,配备电动升降割 台,采用锯齿带刀,利用振动筛上下交替运动抖落土壤, 但该机入土切根效果受前期耕整地质量影响较大,对垄 面平整度、坚实度要求较高。

综上所述,国内外的非结球叶菜无序收获机原理 相同,多数利用环形带刀或往复式割刀切割、回转输送 带提升运送。但从具体机构和其他配套设备来看,发 达国家的无序叶菜收获机械表现出较高的自动化程度 与成熟的智能化技术,总体收获效率高,而我国实用机 型较少,先进技术的研究和应用还不成熟,整机效率和 可靠性有待加强。

1.2  非结球叶菜有序收获技术装备发展现状

1.2.1 国外非结球叶菜有序收获技术装备

早期发达国家的有序收获研究也面临叶菜易损伤  等类似问题,但经过多年发展,品种培育、种植模式宜  机化以及机器本身技术等多个方面已经成熟。美  国 Leach 等[15发明了一种自走式芹菜收获分选机,利 用上下两圆盘割刀去除菜叶和根部,加持输送至横向 输送带,通过风机负压筛除杂质,实现芹菜的有序收获  和分选。丹麦的韭葱收获机包括悬挂式、牵引式和自  走式等类型,普遍采用夹取有序输送的方式。大多机  具为联合作业并且配备了大功率动力,工作效率高;采  用机、电、液一体化技术,整体水平先进16]。意大利  Slide TW 型收获机工作时分禾器将植株扶起并拢入内 部,环形带刀切断被夹持的蔬菜植株,波纹状夹持带完  成输送过程,植株被输送至机器上端由人工进行捆扎。 波纹状夹持带的夹持力能保证蔬菜植株的立式输送,适  用于韭菜、茴香等叶菜的有序收获,但该机缺点是结构  复杂,成本高,无法满足我国小农户的生产需求3。

日本 SPH400 型菠菜收获机可实现菠菜的土下切  割、有序收获。切割装置采用铲刀式,入土深度0~  5cm  内可调。波纹式夹持装置高度可手动调节;整机  后方还配备了多组集料辊与换向辊,作业时菠菜通过  夹持装置直立提升,在集料辊和换向辊作用下水平倒  下并旋转成捆,实现菠菜有序收集。整机由电机驱动, 行走部件、切割部件、夹持输送部件与收集装置间均为  机械传动,充分体现了大部分日本农业机械小巧灵活、 结构紧凑的特点。但该机结构复杂,不具备割台仿形


功能,作业效果受地面平整度影响较大,对种植农艺要 求高,适用于规范化种植的收获作业。

1.2.2 国内非结球叶菜有序收获技术装备

由于无序收获难以满足国内消费者对菠菜、小青菜  等脆嫩非结球叶菜的鲜食需求,我国开展了土下切割、 有序收获研究。有序收获收割机工作流程一般为切割、 夹持和输送,而夹持效果决定作物品相:夹持力较小无  法收获叶菜,夹持力较大则极易挤伤作物,造成经济损  失。目前有序收获机械研究停留在关键部件或整机设  计阶段,总体面临着收获损伤率高、效率低的挑战。

在关键部件设计方面,为降低油菜茎秆在夹持输  送过程中的损伤率,Xiong 等¹7设计了柔性夹持装置, 研究了装置关键参数对油菜茎秆漏切率、漏夹率与损  伤率的影响,响应曲面优化试验显示,机具前进速度为  0.42 m/s、夹持带运动速度为0.89 m/s、夹持间隙为  11.43 mm 时,收获效果最佳,此时漏切率2.63%、漏  夹率4.84%、损伤率5.22%。刘奇等[18]探究夹持装  置的夹持高度、夹持角度、接触材料对上海青损伤率的  影响时发现,夹持高度对叶菜损伤影响最为显著,夹持  角度为15°、夹持高度为2cm、夹持材料为发泡塑料聚  合物时,破损临界力和压缩量最小为16.95 N 和  18.03mm 。 邹亮亮等[19基于 Burgers  模型构建菠菜  植株的流变本构模型,探究夹持装置的输送速度与当  量弹性系数对菠菜塑性变形的影响,试验结果表明:当  输送速度为25mm/s 、当量弹性系数为2N/mm   时,输  送成功率为93.3%,菠菜损伤率为6.7%,夹持输送效  果较好,为相关研究提供了技术基础。

在整机设计方面,河北农业大学设计一种新型菠 菜四行收获机20,其特点在于切割部件采用对称布置 的铲刀式割刀,有序输送部件采用分级夹持输送,收集 部分采用带分隔腔的集料箱。农业农村部南京农业机 械化研究所发明了叶菜有序收集装置[21],其特点在于 集料箱上方设有由双曲柄连杆机构、传动轴与拨爪组 成的拨菜机构,通过拨爪的往复运动有序地将叶菜送 入箱中,从而减少后续加工处理的劳动量。刘继展 等[222开发了一种结合打捆系统的叶菜有序收获机,实 现分行收获的同时自动打捆收集,进一步丰富了收割 机的功能。

柔性夹持输送是目前实现非结球叶菜有序收获应 用最广泛的输送方式,但面临夹持机构复杂、夹持间隙 与输送带张紧度调节不便、叶菜损伤率高的问题。针 对这些问题,通常的解决方法是研究叶菜物理力学特 性,据此设计专用夹持输送装置。从整机装备看,意大 利、日本等发达国家研制的装备结构紧凑、先进技术集 成度高,众多产品已商业化;而我国叶菜有序收获机械


研究多停留在科研阶段。

综合国内外非结球叶菜机型对比发现:动力源方 面,目前国内外均呈现蓄电池逐步替代汽油机、柴油机  等传统动力机的趋势。采用蓄电池优点在于质量小、工  作噪音低,实现电动控制方便,但目前蓄电池普遍续航  时间短,且需定期更换电池。行走方式方面,欧美发达 国家多为大中型自走式收割机,甚至可进行联合作业, 适用于大规模、规范化的收获作业;我国与日本呈现小  规模、广分布的种植现象,作业空间受限,适合小巧轻便  的手扶自走式机型。切割部件方面,欧美发达国家土  上、土下切割部件搭配自动化控制技术,发展较为成熟; 我国目前土上切割机型发展较快,但土下切割机型进展  缓慢,机型较单一,切割效果对地表平整度有一定要求。

2  结球叶菜收获技术装备发展现状

结球叶菜类包括结球甘蓝、大白菜、结球莴苣、包 心荠菜等6。该类叶菜收获机包括拔取装置、输送装  置、茎部切割装置及剥叶装置等[23]。拔取装置形式较  多,主要有链条式、铲式、螺旋锥式和圆盘式,详情见  表2。输送装置有螺旋升运式、输送带式和输送链式。 为了保持输送过程中结球叶菜的姿态,通常将夹持导  向装置或压网配合输送装置使用23]。由于结球叶菜  茎部较粗壮,国内外机具广泛采用高速旋转圆盘完成  切割。在剥叶环节,虽然国内外已有机械剥叶相关研  究,但总体来看,仍以人工剥叶为主。

表2  常见拔取装置

Tab .2 Common extraction device

拔取装置形式

优缺点

链条式

易拥堵、对菜叶损伤大,基本被淘汰

铲式

结构简单,但不能调整结球叶菜姿态

螺旋锥式

应用广泛,拔取效率高,但制造难度大

圆盘式

安装调整方便,效率高,但准确对行要求高

2.1  国外结球叶菜收获技术装备

日本等发达国家对结球叶菜收获的研究较为成 熟,众多机型已投入生产应用。 Hachiya  等[24开发了 集采收、加工、装箱、装车于一体的半自动卷心菜收获 系统。他在对日本农业机械研究所研制的自走式单行 卷心菜收割机进一步改进的基础上,提出与遥控拖拉 机、拖车协同工作模式,达到提高工作效率,减少人力 投入的目的。日本久保田研制了一款自走式卷心菜收 割机,该机采用缺口圆盘式拔取装置,单行收获。输送 时,夹持输送带可根据卷心菜前倾或后倾的姿态,增加 或降低输送转速,以达到最佳切割效果。

意大利拥有多款适用于卷心菜、花椰菜的收获机型,


其中Rapid SR 型收割机采用波纹状输送带夹持提升蔬 菜,作业时需6~8人完成剥叶与分选工作;Slide Endivia 型收割机适用于收割露地种植的结球叶菜,一次性收获四 行,前端仿形机构保证割刀与地面距离保持一致,并利用 立式波纹输送带固定叶菜姿态、完成提升输送。作业时配 合定制叉车与装载箱完成卸料,工作效率高。

丹麦的牵引式与悬挂式收获机具有大型化、高效  化的特点,适用于大规模、大面积种植环境。代表机型  有 TK2000 和 MC—1020 等 。TK2000  牵引式甘蓝收  获机采用双锥杆拔取装置,压网与输送带组合输送甘  蓝,圆盘割刀在输送过程中切断根茎,利用甘蓝滚动作  用褪去外叶,最后直接送入收集箱。实现全程机械化, 自动化程度高,减少人力投入。MC-1020 单行甘蓝  收获机与TK2000 相比具有结构简单、成本低的特点, 但需人工辅助剥叶。

2.2  国内结球叶菜收获技术装备

先拔取再切根是结球叶菜机械收获最常用的方式。 杜冬冬[25]研制了一款可实现动态称重的履带自走式甘  蓝收获机,利用铲式拔取装置拔起整颗甘蓝,夹持输送  与输送链配合将甘蓝提升,液压马达驱动双圆盘切断根  茎,经过剥叶,甘蓝被送入称重装置,再统一收集。但由 于该机具单侧布置收割装置,收获时需要围绕菜地一圈  收割。为提高工作效率,Cao 等26研发出可双垄收获的  大白菜收割机,但该机拔取时易出现拥堵现象,切割时  白菜姿态不固定,造成切根不合理甚至漏切。

Zhang 等273研制的4GCSD-1200 型自走式甘蓝 联合收割机主要包括拔取切根装置、输送装置、收集装 置和全液压履带式底盘。拔取装置倾斜置于收割装置 前端,工作时旋转着伸入甘蓝下部与地表之间将甘蓝 拔出;上方旋转刮板扶正并将甘蓝推入可变距的夹持 带间,平均收获合格率达96.3%。

与常见的结球叶菜收割机工作方式不同,肖宏儒  等[28,29]研制的手扶式青菜头收割机和自走式结球叶  菜收割机采用先切根再夹持输送的方式,前者单行收  获,效率较低;后者可同时四行收获,其利用割台仿形  技术自动调节割刀与夹持装置的离地高度,提高机具 对不同地形的适应性。王俊等[30]发明了一种悬挂式  白菜收获机械,采用离心旋转方式实现白菜运输与剥  叶,特点是工作部件可翻转,节省运输空间。整机结构  简单,可适应不同行距不同种类结球叶菜的采收作业。 缪宏等3发明了一种集收割、剥叶和打包为一体的结  球类蔬菜收获装置,工作时铲土机构从土下将蔬菜的  根茎铲断,利用螺旋夹持管的旋转将其拔其并向上运  送至螺旋输送管和剥菜辊,二者反向旋转完成输送和  剥叶过程,随后打包机构对蔬菜进行打包。


综合国内外结球叶菜机型对比发现:自动化程度 方面,发达国家的结球叶菜机械收获机通常采用先进 的传感器和控制系统,能够实现自动化的定位、识别和 收割,提高生产效率。适应性方面,国外的结球叶菜机 械收获装备可以适应不同种植环境和作物品种的需 求,能够处理不同尺寸、形状和硬度的结球叶菜,具有 更广泛的适应性。损伤程度方面,由于国外的机械收 获装备采用先进感应技术,能够更精确地定位和收割 结球叶菜,实现较低的损伤程度,而国内装备在这方面 还有一定的发展空间。

3  叶类蔬菜自动化收获技术研究现状

随着信息技术、传感技术的发展应用,农业装备自 动化、智能化已经成为未来发展的必然趋势32]。由于  叶菜脆嫩易损伤,传统收获机械很难达到预期作业效  果,将自动化技术融入叶菜收获机械是一条有效途径。 近年来,割台仿形技术与自动对行技术成为收获机械  领域的研究热点。

3.1  割台仿形技术

割台仿形即以仿形对象的高度起伏变化为基准, 利用控制算法自动调节割台高度和角度,达到割茬整  齐的目的。目前割台仿形技术较多应用于小麦、水稻  等谷物联合收割机33,但在叶菜收获方面,通常需人  工控制割台高度,不能实时调节,收割效果受垄面和畦  面起伏影响较大。胡焉为等[34]基于实测割台动力学  模型参数,建立了双输入双输出的高度控制模型。以  割台两侧割茬高度二次型函数的积分为性能指标,选  择恰当的性能泛函,利用 LQR  控制器与最优控制方  法,最终设计了一种新的控制策略,使割台能同时适应  行进方向和侧向摆转调整的作业需求,灵活控制割茬 高度。Chen 等[35利用两相混合步进电机以地面为基  准调节割刀高度,将电机旋转角度误差作为控制量,利  用增量PID 方法实现电机旋转角度、转速和电流调节, 从而达到控制割刀高度的目的。 Fukumoto 等[363以提  高菠菜收割机割刀仿形响应速度和精度为目标,设计  了一种基于 H 控制理论的高级控制器,试验发现,该  控制系统下的割刀目标路径均方根值降低了53%,提  高了控制精度,且割下的菠菜根长度集中在30 mm, 达  到预期目标。

3.2 自动对行技术

叶菜收获作业中,驾驶员的驾驶技术同样影响着 收获效果。自动对行技术可辅助驾驶员沿预定线路行 驶,减轻劳动强度,保证收获叶菜的品质。目前我国针 对甜菜、棉花、玉米等大田作物的机械化自动对行收获 研究较多[37,38]。由于叶菜种类繁多、形貌特征不尽相


同且易损伤,对自动对行技术的精度要求更高,进一步 增多了应用障碍。针对叶类蔬菜有序收获机自动对行 难的问题,苏小梅[39]设计了一种对行、前进速度、航向 偏角和前轮偏角检测系统,研究了叶菜收获机自动对 行的控制模型,使用模糊控制算法动态控制收获机的 前视距离,填补了国内叶菜有序收获自动对行技术的 空白。Mitsuhashi   等40提出一种基于通过摄像机获 取生菜和收获机的相对位置进行自主判断的行驶方 法,利用模型预测控制方法,使收获机械跟踪最近以及 前方的生菜位置,达到提前预测、自主对行的目的。

4  存在问题及发展建议

4.1  存在问题

目前日本、意大利等发达国家叶类蔬菜机械化收 获机型发展较成熟。但我国叶类蔬菜机械化收获发展 相对滞后,主要存在以下几方面问题。

1)现有非结球叶菜土下切割机型切割部件切根 一致性差。采收期菜田由于长期灌溉等多种因素,局 部产生凹坑,整体地表往往呈现凹凸不平的状态。现 有非结球叶菜土下切割机型常用锯齿带刀式切割部 件,由于刀带在整个垄面割幅内始终保持一条直线,对 凹凸不平地表适应性差,无法分行调节切割深度,造成 切割不齐甚至损伤茎秆的现象。

2)夹持输送装置对叶类蔬菜损伤较大。夹持输 送装置是叶类蔬菜有序收获过程中的核心部件,直接 影响收获质量。现有夹持输送装置无法满足消费者的 鲜食需求,菜农不得不通过人工采收来保证叶类蔬菜 的完整程度。目前夹持输送装置停留在科研和样机试 验阶段,距离实际应用仍有不小差距。

3)未形成规范化栽植模型,不利于收获机械产业 发展。我国叶类蔬菜种植呈现小规模、广分布的特点, 未形成规范化的栽培模式,机械化收获困难,不仅无法  直接引进国外先进机型,也给国内收获机械产业发展 造成阻碍,进而形成农机装备与农艺要求不匹配、机具  通用性差的现象。

4.2  发展建议

1)开展铲式土下切割部件研究。铲式切割部件 入土性能强,割幅较锯齿带刀式短。将两组或多组铲 式切割部件搭配使用,集成地表仿形技术,可实现切割 部件的分行独立调节,从而提升非结球叶菜土下切根 的整齐度,提高土下切割机型切割部件对凹凸不平地 表的适应性。

2)加强基本物理力学特性研究。明晰夹持输送过  程中叶类蔬菜的损伤机理对于降低机械化收获损伤率、 提高收获质量具有重要意义。加强叶类蔬菜基本物理


力学特性研究,构建相应损伤力学模型,明确各种叶类 蔬菜损伤临界值,探究夹持输送过程中叶类蔬菜与夹持 带间的互作机理,是解决夹持损伤的有效途径。

3)推进全程机械化产业链发展。我国叶类蔬菜 多为小规模种植,难以形成规范化、标准化的栽植模 式。单独开展收获机械研究对叶类蔬菜产业发展“治 标不治本”。推进全程机械化产业链发展不仅促进叶 类蔬菜种植模式宜机化、规范化,还可增强各环节作业 机械的联动性,促使系列化作业机械研究。

参  考 文 献

[1]邹亮亮,刘雪美,苑进,等.叶菜机械化收获技术与装备研 究进展[J].  中国农机化学报,2022,43(6):15-23.

Zou    Liangliang,Liu    Xuemei,Yuan    Jin,et    al.Research progress in mechanized    harvesting    technology and equipment   of   leafy    vegetables    [J].Journal   of Chinese Agricultural        Mechanization,2022,43(6):15—23.

[2]国家统计局 . 国家数据[EB/OL].https://data.stats.

gov.cn/easyquery.htm?cn=C01/,2024—07—26.

[3]陈文明,王公仆,胡良龙,等.叶菜收获机械的研究现状及 发展展望[J]. 南方农机,2022,53(20):1-4,10.

[4]朱立新,李光晨.园艺通论第四版[M]. 北京:中国农业大 学出版社,2015.

[5]廖禺,陈立才,潘松,等.叶类蔬菜机械化收获技术装备现 状与发展[J].   江西农业学报,2019,31(11):77—81.

Liao Yu,Chen Licai,Pan      Song,et     al.Status      and development   of  mechanized   harvesting   technology   and equipment for    leaf vegetables [J].Acta Agriculturae Jiangxi,2019,31(11):77—81.

[6]李光晨.园艺学概论[M]. 北京:中央广播电视大学出版 社,2002.

[7]金月,肖宏儒,肖苏伟,等.叶类蔬菜收获技术与装备研究 现状及发展趋势[J]. 中国农业科技导报,2018,20(9):

72-78.

Jin Yue,Xiao Hongru,Xiao Suwei,et al.Research statue and development tendency on leaf vegetable harvesting technology and    equipment [J].Journal    of Agricultural Science and Technology,2018,20(9):  72-78.

[8]缪磊,王建军.叶类蔬菜收获机械研发关键技术及发展趋 势[J]. 江苏农机化,2020(6):24—26.

[9]高峰.叶菜收获机关键部件的设计及试验研究[D]. 镇江: 江苏大学,2021.

[10]苑进,李金光,邹亮亮,等.基于离散元的菠菜收获机根 切铲优化设计与试验[J].   农业机械学报,2020,51(S2):

85—98.

Yuan Jin, Li Jinguang, Zou Liangliang, et al.  Optimal design of spinach root-cutting   shovel based on   discrete   element   method [J].Transactions   of the Chinese Society for    Agricultural    Machinery,2020,51


(S2):85-98.

[11]王伟,吕晓兰,王士林,等.茎叶类蔬菜机械化收获技术

研究现状与发展[J]. 中国农业大学学报,2021,26(4):

117-127.

Wang    Wei,Lü    Xiaolan,Wang    Shilin,et    al.   Current status and development of stem and leaf vegetable mechanized  harvesting  technology [J].Journal  of China Agricultural     University,2021,26(4):117—127.

[12]许月文,谢伟,刘迪,等.茎叶类蔬菜收获机的研究现状 及发展对策[J]. 农业工程与装备,2020,47(1):20-26.

[13]李继伟,彭珍凤,卞丽娜,等.4GDS-1.0 型秧草收获机 的研究和开发[J]. 农业装备技术,2014(4):22—24.

[14]陈佶,夏海荣,刘伟华,等.上海地区4种绿叶菜类蔬菜 收获机械作业性能比较[J]. 长江蔬菜,2022(15):6—9.

[15]Leach    T    E,Degroot    P.Apparatus    and    method    for harvesting    and processing   celery [P].US Patent: 7966796,2011-06—28.

[16]彭帅,杨勇,陈龙,等.大葱种植与机械化收获分析[J]. 中国农机化学报,2017,38(9):30—35.

Peng   Shuai,Yang Yong,Chen Long,et   al.Analysis   on planting and mechanized harvesting of welsh onion [J].Journal of Chinese Agricultural Mechanization,2017,38(9):30—35.

[17]Xiong DY,Wu      M L,Xie W,et al.Design and experimental  study  of the key components of a rape (brassica       campestris)shoots       (changxiangtai       603)  flexible clamping harvester [J].Agriculture,2023,13 (4):792.

[18]刘奇,陈斌,孙松林,等.叶类蔬菜有序收获夹持输送的力 学特性研究[J]. 中国农业科技导报,2022,24(4):116—125. Liu Qi,Chen Bin,Sun Songlin,et al.Research on mechanical characteristics of clamping conveyor for leafy vegetables    [J].Journal of Agricultural Science and Technology,2022,24(4):116—125.

[19]邹亮亮,刘雪美,李金光,等.基于流变特性分析的菠菜 有序收获机夹持输送装置研究[J]. 农业机械学报,2019, 50(10):72—79.

Zou      Liangliang,Liu Xuemei,Li Jinguang,et al.  Clamping  conveyer  device  of  ordered  spinach  harvester based  on  rheological  property  analysis [J].Transactions of the Chinese Society for Agricultural Machinery,2019, 50(10):72—79.

[20]王健,张秀花,李敬,等.一种四行菠菜有序收获机[P]. 中国专利:202122761969.9,2022—03—22.

[21]肖宏儒,金月,曹光乔,等.一种茎叶类蔬菜收获机有序收 集装置[P]. 中国专利:201910126158.6,2019—06—07.

[22]刘继展,常国政,毛罕平.一种叶菜有序收获的同机打捆系 统及实现方法[P]. 中国专利:201910048365.4,2021—06—22.

[23]张静,韩长杰,郭辉,等.结球叶菜收获机械关键技术与 装备研究现状[J]. 新疆农机化,2019(2):29-34.

[24]Hachiya M,Amano T,Yamagata  M,et  al.Development  and utilization of a new mechanized cabbage harvesting system for large fields [J].Japan Agricultural Research Quarterly:JARQ,


2004,38(2):97—103.

[25]杜冬冬.履带自走式甘蓝收获机研究及称重系统开 发[D]. 杭州:浙江大学,2017.

[26]Cao LW,Miao S T. Design of Chinese cabbage harvester [C].   2020 IEEE International Conference on Mechatronics and Automation(ICMA),IEEE,2020: 243—248.

[27]Zhang      JF,Cao G Q,Jin Y,et al.    Parameter  optimization and testing of  a self-propelled combine cabbage harvester [J].Agriculture,2022,12(10):1610.

[28]肖宏儒,蒋清海,宋志禹,等.一种手扶自走式单行青菜头 收获机[P].  中国专利:201921907762.4,2020—08—14.

[29]肖宏儒,金月,杨光,等.一种自走式结球类叶菜收获 机[P]. 中国专利:201720674935.7,2018-01—05.

[30]王俊,张静.一种悬挂式白菜收获机械系统[P]. 中国专 利:201911047327.3,2021—05—25.

[31]缪宏,李爽,张燕军,等.一种结球类蔬菜收获装置[P]. 中国专利:202010958355.7,2020—12—08.

[32]伍渊远,尚欣,张呈彬,等. 自然光照下智能叶菜收获机 作业参数的获取[J]. 浙江农业学报,2017,29(11):

1930-1937.

Wu Yuanyuan,Shang Xin,Zhang Chengbin,et     al.  Acquisition  of  operation   parameters  of  intelligent   leaf vegetable harvester under    natural lighting [J].Acta Agriculturae        Zhejiangensis,2017,29(11):1930—1937.

[33]刘华伟,张萍,杨晓慧,等.国内谷物联合收获机割台智 能化现状与发展研究[J].     中国农机化学报,2022,43

(4):189-197.

Liu   Huawei,Zhang   Ping,Yang   Xiaohui,et   al.Research on   the status and development of   grain combine harvester  cutting  table  intelligence  in  China  [J].Journal of Chinese Agricultural Mechanization,2022,43(4): 189-197.

img3[34]胡焉为,苗玉彬.叶菜收割机割台高度控制策略[J]. 东


华大学学报(自然科学版),2018,44(4):646—651,657. Hu Yanwei,Miao Yubin.Control strategy    for    leaf vegetable harvester header height [J].Journal of Donghua University(Natural                      Science),2018,44(4):646— 651,657.

[35]Chen   WM,Hu   LL,Wang   GP,et   al.Design   of 4UM一 120D electric leafy vegetable harvester cutter  height  off the    ground    automatic    control system    based on  incremental PID       [J].Agriculture,2023,13(4):905.

[36]Fukumoto     T,Chida Y,Tanemura M,et al.Improved tracking performance     by     H        control for     an  automatic spinach harvester [J].IFAC-PapersOnLine, 2022,55(25):265—270.

[37]王申莹,胡志超,陈有庆,等.土下作物自动对行挖掘收 获试验台研制[J]. 农业工程学报,2020,36(5):29-37. Wang Shenying,Hu Zhichao,Chen  Youqing,et     al.  Development of the test bench for automatic alignment digging harvest   of   subterranean crops [J].  Transactions   of   the    Chinese   Society   of   Agricultural Engineering,2020,36(5):29—37.

[38]王申莹,胡志超,Chen  Charles,等.牵引式甜菜联合收获  机自动对行系统设计与台架试验[J]. 农业机械学报, 2020,51(4):103-112.

Wang Shenying,Hu Zhichao,Chen Charles,et al.Bench test and analysis on  performance  of autofollow row  for traction sugar beet combine harvester [J].Transactions of the Chinese Society   for   Agricultural   Machinery,2020, 51(4):103—112.

[39]苏小梅.叶菜有序收获机自动对行测控系统设计与试 验[D].   镇江:江苏大学,2022.

[40]Mitsuhashi T, Chida Y, Tanemura      M, et al. Autonomous   travel   of   lettuce   harvester   using   model predictive control [J].IFAC-PapersOnLine,2019,52 (30):155—160.


(上接第329页)

[19]曹建华,张以山,王玲玲,等.天然橡胶便携式采胶机械 研究[J].   中国农机化学报,2020,41(8):20-27.

Cao     Jianhua,Zhang     Yishan,Wang     Lingling,et     al.  Research on portable tapping machine   for natural rubber harvesting [J]. Journal of Chinese Agricultural Mechanization,2020,41(8):20—27.

[20]肖苏伟,张以山,曹建华,等.天然橡胶全自动采胶系统技 术理论研究[J]. 中国农机化学报,2020,41(9):143—148.  Xiao Suwei, Zhang    Yishan,   Cao Jianhua, et al.  Theoretical study on automatic tapping system of natural rubber [J].Journal of Chinese Agricultural Mechanization,2020,41(9):143-148.

[21]周航,张顺路,翟毅豪,等.天然橡胶割胶机器人视觉伺 服控制方法与割胶试验[J]. 智慧农业(中英文),2020, 2(4):56—64.

Zhou    Hang, Zhang Shunlu,    Zhai    Yihao, et al.


Vision servo control method and tapping  experiment  of  natural  rubber  tapping  robot [J].Smart Agriculture, 2020,2(4):56—64.

[22]朗关富,张丽娜,杨琼聪.德宏州橡胶种植概况与存在问 题[J]. 云南农业科技,2020(4):31-32.

[23]钟勇.海南橡胶种植业发展前景分析[J].   热带农业科学, 2016,36(8):69—75.

Zhong    Yong.     Development prospects of     rubber

industry in Hainan Province [J].Chinese Journal of

Tropical         Agriculture,2016,36(8):69—75.

[24]王业勤,邓怡国,陈沛民,等.我国天然橡胶生产机械研

究现状与发展思考[J]. 现代农业装备,2023,44(1):

20—23.

[25]李汉良.海南天然橡胶高产栽培技术[J].   农业科技通讯, 2020(3):280—282.

[26]曾霞.中国天然橡胶产业发展与技术展望[M].   北京:中 国农业出版社,2021.