创建时间:2025-09-09

水稻智能收获关键技术研究进展

水稻智能收获关键技术研究进展

张闻宇 1,2,3 吴思进 1 张智刚 1,2,3 丁凡 1,2,3 何杰 1,2,3 胡炼 1,2,3 罗锡文 1,2,3*

( 1 华南农业大学/南方农业机械与装备关键技术教育部重点实验室,广州 510642 ;2   岭南现代农业科学与技术广东省实验室,广

州 510032 ;3 广东省农业人工智能重点实验室,广州 510642 ;* 通信作者)

摘 要:随着我国农村人口老龄化程度不断加深,提升水稻生产智能化水平刻不容缓 ,其中,收获环节的智能化 需求尤为迫切 ,且实现难度较大。 当前,智能水稻收获机因粮仓容量有限,在作业过程中需频繁卸粮,这严重影响了 作业效率。 针对这一问题,本文结合国内外研究现状,系统梳理了定点卸粮与跟车卸粮这两种协同作业模式的关键 技术研究进展。 在定点卸粮技术方面,通过运用高精度空间几何建模、停车距离补偿预测以及立体视觉检测技术,实 现了纵向偏差小于 0.20 m、横向偏差小于0.10 m 的精准对位,有效提高了卸粮的准确性和效率。 在跟车卸粮技术方 面,基于改进的机间通信协议(采用电台/4G 双模)以及卡尔曼滤波延时补偿方法,成功将通信误差降低 82.00%以 上。 同时,结合增益自调整单神经元控制算法,使动态协同纵向偏差稳定控制在±0.08 m 以内,显著提升了跟车卸粮 的稳定性和可靠性。在路径规划方面 ,本文构建了基于改进蚁群算法的多目标优化模型。仿真结果表明 ,采用该模型 可使协同作业效率提升 13.58%,进一步优化了收获作业流程。 通过集成上述技术,所构建的协同系统可使水稻收获 效率达到 0.42 hm2/h,相较于单机作业效率提升了26.00%。然而,现有研究成果在复杂农田环境适应性以及不规则地 块适用性方面仍存在一定局限。未来,需要进一步强化系统的鲁棒性,并开展多场景验证工作,以推动智能水稻收获 技术的广泛应用和发展。

关键词:水稻;智能收获;高精度对位;协同卸粮;路径规划;机间通信;无人农场

中图分类号:S511.091 文献标识码:A 文章编号:1006-8082(2025)04-0057-07


基于高精度北斗卫星定位系统(BDS)、惯性导航 系统(INS)以及多传感器融合技术,智能水稻收获机具 备了厘米级精度的自动作业收获能力[1] 。然而,由于收 获机粮仓容量有限,在作业过程中需频繁中断收获以 进行卸粮和转运,这极大地影响了收获作业的效率。针 对这一问题,国内外研究者围绕卸粮和转运过程中的 协同控制、路径规划与作业策略等关键问题开展了相 关研究。 NOGUCHI 等[2]将农机协同作业划分为定点协 同和跟随协同两种模式。 美国普度大学的 LIU 等[3]设计 了一种新型联合收获机自动卸粮系统,该系统能够根 据两车的相对位置自动控制卸粮筒的展开与回收。 王 进等[4]首次提出了一种基于视觉检测的卸粮电控系统 及自修正卸粮控制方法,利用相机视觉系统实现了对 收获机卸粮口位置以及卸粮出粮速度的自动调节。姚 竟发等[5]针对同类型农机协同作业进行了路径规划研 究,通过路径优化模拟无冲突协同作业场景,优化了总 作业时间。模拟结果显示,在矩形农田,总作业时间平 均降低 2.45%和 2.29%。曹如月等[6]提出了基于改进 A* 算法和 Bezier 曲线的多机协同全局路径规划方法,有 效减少了转弯次数。宫金亮等[7]针对农业机器人群的协 同作业,通过改进的遗传算法和深度优先搜索(DFS) 算法,优化了任务分配和路径规划,提高了机器人群的 作业效率和覆盖质量。 ZHANG 等[8]设计了一种基于

img1

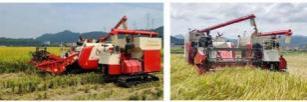
(a)定点卸粮          (b)跟车卸粮

图 1  典型的协同卸粮模式

Arduino 的智能汽车控制系统和基于 XBee 的自组织无 线网络,实现了上位机的集中控制,可对车辆速度、车 辆间距和车辆排队等进行调控。李世超等[9]设计了一种 基于 TD-LTE 的多机协同导航与通信系统,以实现服 务器与车辆终端之间的通信。 该系统采用 4 台雷沃 (LOVOL)拖拉机作为测试平台 ,每台农业机械的状态 信息传输频率为 5 Hz ,并进行了系统稳定性测试。

目前 ,生产上形成了如图 1 所示的两种典型协同 作业模式,即定点卸粮模式和跟车卸粮模式。 这两种模


img2

收稿日期:2025-05-30

基金项目:贵州科技计划项目(黔科合支撑[2024]100); 国家重点研发计划项目 (2022YFD2001601);广东省基 础与应用基础研究基金项目(2025A1515012286);山东 省重点研发计划项目(2022SFGC0202)


img3(a)收获机和运粮车对位示意图      (b)双机精准对位的几何关系


20

15

dv/m

10

5

0

-5


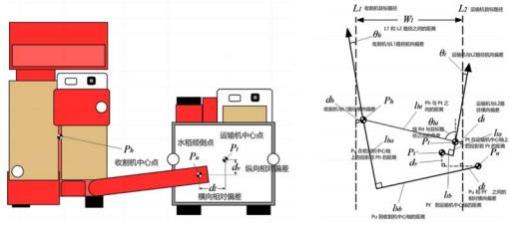
图 2 收获机和运粮车精准对位卸粮的空间几何模型

ed/m


t/s                                                                                         t/(s)

(a)相对纵向偏差试验结果                                       (b)相对横向偏差试验结果

图 3 定点卸粮的田间收获试验结果


式在不同作业场景下各有优势, 已成为当前粮食收获 作业中提高效率的重要手段0

1   定点卸粮

定点卸粮的核心技术主要涵盖定点停车与自动卸 粮两方面0 定点停车为自动卸粮作业提供了精准的空 间位置保障,而自动卸粮则是在精准停车的基础上,借 助智能化系统自动完成粮食卸载过程0

1.1   停车对位

由于农田环境复杂多变,控制存在较高延时,且农 机停车惯性较大, 收获机与运粮车之间的相对位置难 以实现精确控制0 这常常导致收获机在定点卸粮模式 下停车位置不准确,对位偏差较大0 因此,如何实现高 精度的定点停车对位,是达成定点卸粮目标、提升协同 收获效率的关键所在0 ZHANG 等[10]通过深入分析协同 卸粮过程中履带式收获机与运粮车的几何关系, 构建 了如图 2 所示的空间几何模型0 该模型将协同控制过 程在横向和纵向两个维度上进行解耦合, 分别通过控 制车辆转向和停车来实现精准对位0 研究团队进一步

构建了收获机和运粮车的运动学与动力学模型, 包括 .     .

车辆速度模型和转向动力学模型, 并开展系统辨识和 响应测试0 通过这些工作,识别出了履带车辆的速度传 递函数, 分析推导了履带车辆转向时的相关力学关系 和动态特性0

基于上述模型分析, 研究团队设计了基于停车距 离补偿预测的纵向控制器,  以及基于改进纯跟踪模型 的横向控制器, 成功实现精准停车对位和协同定点卸 粮0 田间收获试验结果如图 3 所示,停车对位的纵向精 度小于 0.20 m,横向精度小于 0.10 m 0

1.2    自动卸粮

CUI 等[11]构建了一套基于立体视觉的履带式水稻 联合收获机自动卸粮系统,并制定了相应的执行流程0 他们提出了基于实例分割的预期卸载点获取方法、基 于几何位置信息的实际卸载点获取方法,以及基于卸粮 筒仰角的接粮车粮仓深度获取方法0此外 ,还开发了一 种基于粮堆高度与卸载时间映射模型的方法 ,用于预估 每个预期卸载点的卸载时间,最终通过控制卸粮筒完成 卸粮作业0 试验结果表明,计算值与实际预期卸粮点之 间的最大绝对误差小于 3.10 cm , 最大相对误差小于 4.00% ;预期卸粮点与实际卸粮点之间的最大绝对误差

58


小于 3.70 cm,最大相对误差小于 4.00%;接粮车粮仓深 度的估计值与其真实值之间的平均绝对误差为 1.40 cm , 均方根误差为 1.70 cm;每个卸粮点的实际粮堆高度与 预期粮堆高度之间的平均绝对误差为 1.20 cm,均方根 误差为 1.40 cm。在整个过程中,收获机自动卸粮系统 及其执行过程表现出高度的稳定性和可靠性, 且具备 较高精度,完全满足自动卸粮的要求。

2   跟车卸粮

协同收获作业的复杂程度较高, 涉及路径跟踪控 制、机间通信、路径规划与作业调度、协同作业控制以 及机具控制等多个环节。 其中,路径跟踪控制是智能农 机装备的基础技术; 路径规划与作业调度为控制决策 提供基准依据;机间通信为协同控制提供保障;协同控 制则为协同收获作业提供核心控制基础。

2.1   机间通信

相较于定点卸粮中的停车对位, 跟车卸粮要求收 获机和运粮车同步行驶、实时对位并协同卸粮。 在实际 作业过程中,信号干扰、传输距离、传输速度以及延时 等问题均会影响实时的协同控制效果。 因此,确保双机 之间数据实时、准确且稳定的传输,是保障跟车卸粮顺 利进行的前提条件。 为了实现跟车卸粮作业时高频率 且有效的机间通信,DING 等[12]通过分析自主收获过程 中收获机和运粮车在实时纵向对位和精准卸粮时的实 际通讯需求, 设计了无线通讯协议。 他们选用电台和 4G 两种不同的无线通讯模式实现机间通信,并提出了 基于卡尔曼滤波器和延时补偿的方法,对机间通信数据 进行实时处理、补偿和校正。验证试验结果表明,基于卡 尔曼滤波器和延时补偿的方法能够稳定更新收获机和 运粮车之间的相对纵向距离。 与基准值相比,使用电台 通信时最大绝对误差为 3.78 cm, 标准差为 0.39 cm; 使用 4G 通信时最大绝对误差为 7.38 cm, 标准差为 1.32 cm。 与不采用该方法相比,使用电台通信时最大 绝对误差降低了 82.29%、方差降低了 88.76%,使用 4G 通信时最大绝对误差降低了 93.28% 、方差降低了 90.60%。这表明该方法有效解决了无线通信的丢包和 延时问题,并在短时间内具备一定的断点续航能力。两 种无线通信模式能够相互补充, 作为设计冗余用于收 获机和运粮车的机间通讯。 田间实际收获作业结果表 明, 收获机和运粮车之间的相对纵向距离与基准值相 比,最大绝对误差为 4.86 cm、标准差为 0.54 cm,且更 新频率能够始终与控制频率同步。 该方法能够有效作 为控制的实时反馈 ,适应田间作业要求,保障收获机和 运粮车的跟车实时对位和精准卸粮。


2.2   动态协同控制

在具备稳定的机间通信基础的条件下, 在田间环 境中实现收获机与运粮车间的高精度动态相对位置协 同控制,是跟车卸粮所面临的关键挑战 。 目前,针对农 机协同作业控制的研究已取得一定进展, 主要方法包 括滑模变结构控制、比例—微分控制、状态反馈与扰动 前馈相结合的控制策略。此外 ,部分研究还引入了预测 模型控制、线性矩阵不等式优化控制等控制理论,以进 一步提升协同控制的精度和鲁棒性。然而,这些研究多 集中在农机定速巡航控制以及联合收获机的速度自适 应方面,且控制的精度和适应性还有待提高。

ZHANG 等[13]基于 leader—follower 设计了双机导航 跟随系统,针对田间协同作业时双机的相对位置误差, 设计了 PD 控制器以保持双机距离, 并提出了安全的 协同转弯方法。田间作业试验结果表明,当拖拉机速度 为 0.83 m/s 时,两台拖拉机之间的最小距离为 4.09 m , 两个安全区域之间的最小距离为 0.59 m ;  当拖拉机由 一条路径进入下一条路径时, 地头转弯过程中的等待 时间为 18.20 s。与单拖拉机作业相比,双机系统的效率 提高 95.10%,证明了主从拖拉机系统在田间实际作业 中的有效性。

白晓平等[14]提出了一种基于领航-跟随结构的收 获机群协同导航控制策略。他们结合反馈线性化以及 滑模控制理论、收获机群运动学模型,设计了路径跟踪 和队形保持控制方法, 并集成开发了联合收获机群协 同导航系统。 为验证所提模型、方法及系统的有效性, 以 4 台收获机组成的收获机群为试验平台进行了田间 试验。 结果表明,当速度为 1.00 m/s 时,领航收获机的 平均跟踪误差为 5.81 cm,跟随收获机的平均跟踪误差 为 5.93 cm,与单台收获机的导航控制精度相近,证明 了收获机群协同收获作业的可行性。

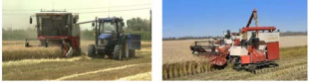
张闻宇等[15]针对主从导航收获协同卸粮作业过程  中拖拉机—拖车跟随轮式联合收获机进行收获—卸粮  作业的场景(图 4a),通过控制油门及发动机转速,设  计了一种适用于主从导航协同收获卸粮作业的纵向  相对位置协同控制方法。 他们根据协同系统几何关系  获得纵向相对位置偏差的平行协同模型,基于动力学  原理和位速耦合控制方法设计了纵向相对位置控制  器;通过面积辨识方法获取车速系统传递函数,基于  传递函数构建仿真模型进行控制器参数全因子仿真  优化试验,并与传统 PID(比例—积分—微分)方法进行  了仿真对比试验。结果表明,该控制方法的适应性较好。 不同初始偏差的纵向协同田间空载试验结果表明,在  主机速度为 1.00 m/s 时,3、7 和 10 m 初始纵向偏差下 ,


系统响应平均调节时间分别为 7.73、17.20 和 23.20 S , 平均稳态绝对偏差为 9.18 cm,平均相对速度稳态误差 为 1.23 cm/S。田间协同收获试验表明,在收获机速度为 1.00 m/S 时,平均稳态纵向相对位置偏差绝对值为 7.78 cm,标准差为 9.13 cm,控制精度能够满足协同收 获卸粮的作业要求。

DING 等[16]针对履带式运粮车跟随联合收获机进 行跟车卸粮的场景(图4b),通过分析液压无极变速结 构及数学模型、辨识液压无级变速-速度的系统传递函 数、 研究增量式 PID 和增益自调整单神经元自适应 PID 控制方法, 以及对双机纵向相对位置协同控制仿 真模型的建立、研究与分析,结合路径规划和路径跟踪 控制,实现了履带式收获机与运粮车相对位置的控制, 并进行了试验验证。 仿真试验和控制性能对比试验表 明, 增益自调整单神经元 PID 控制方法相较于增量式 PID 方法具有更好的控制精度、收敛性能、速度适应性 和抗干扰能力。 田间性能测试试验表明,当收获机(主 机)速度为 0.60、0.80 和 1.00 m/S 时,采用增益自调整 单神经元 PID 控制方法, 分别在运粮车加速对位和减 速对位两种对位条件下, 收获机与运粮车纵向偏差的 最大超调不超过 0.25 m, 稳态平均绝对偏差不超过 0.08 m,稳态最大偏差不超过 0.26 m,稳态标准差不超 过 0.09 m,具有良好的初始位置和行驶速度适应性。 田 间协同收获试验表明,当收获机速度为 0.80 m/S 时,运 粮车和收获机完成对位平均需要 13.20 S, 最大超调为 0.22 m;进入稳态后,纵向偏差的标准差为 0.09 m,平 均绝对偏差为 0.07 m,最大偏差为 0.25 m,满足精准卸 粮作业的要求, 谷物可以被准确地卸载到运粮车的粮 仓中。

3   路径规划与作业调度

路径规划和作业调度为控制决策提供了基准,对 于实现收获机与运粮车的协同作业、 提高作业效率具 有重要的研究价值。 LI 等[17] 以收获机与运粮车的收获 与卸粮作业为应用场景,以实现机组作业时间最短、作 业效率最优和经济性最优为目标, 研究了多约束条件 下收获机对运粮车的智能调度方法。 具体而言,他们分 三步构建了收获机与运粮车多机协同作业的智能调度 模型,并探索了多目标优化模型的智能求解方法。在此 基础上,提出了一种基于 NSGA-III(第三代非支配排 序遗传算法) 和改进蚁群算法的智能调度多目标优化 算法。最后,通过仿真试验验证了所建立的智能调度模 型与求解方法能够有效解决多目标组合优化问题以及 收获机与运粮车多机协同作业的最优调度问题。然而,

img4

(a)轮式收获机-拖拉机拖车系统     (b)履带式收获机-运粮车系统

图 4 收获机-运粮车协同收获-卸粮试验场景

目前的研究仅针对规则矩形地块进行了模拟测试,尚 未开展不同形状地块边界的研究以及田间试验测试。

WANG 等[18]针对收获转运作业场景下不同种类农 机装备的调度问题,基于农场的高精度电子地图,分析 了地头区域卸粮的特点,提出了一种 HU-HUPGA 算法 (收获机卸粮点生成与调整算法)。结合收获转运场景 的具体需求,他们建立了多农机调度模型,并提出了基 于 HGHI(混合遗传与启发式迭代)算法的求解方法,进 而设计了一种收获机与运粮车协同调度规划方法。 以 实际农场的高精度电子地图为模拟场景进行验证试 验,结果表明,所提出的 HU-HUPGA 算法能够实现农 机收获和转运场景的协同调度,能够有效生成和调整卸 粮点 ,且生成的卸粮点均位于地头区域 ,所有点的卸粮 量均小于收获机粮仓的设定容量,满足实际需求,具有 良好的可行性和适应性。但该方法依赖于预先构建的农 场地图数据,在一定程度上忽略了田间障碍物、路径冲 突、农机故障以及如何与实时协同控制相结合等问题。

满忠贤等[19]为提高多台无人化智能收获机和运粮 车的协同作业效率, 以 2 台不同型号的水稻收获机和 1 台运粮车为研究对象 , 根据协同作业控制决策的约 束条件, 建立了协同收获作业中有限个状态过程的改 进型连续时间马尔科夫链模型,  以减少非作业时间为 优化目标。 通过该模型预测未来一段时间内每台收获 机的卸粮时间, 动态更新每台收获机的卸粮顺序和时 间,设计了多机协同收获作业方法,并进行了仿真和田 间收获试验。仿真试验表明,该控制方法相较于仓满后 再召唤运粮车的卸粮方式,有效减少了作业时间,协同 收获任务的农机平均作业时间减少了 13.58%。田间收 获试验表明, 该方法实现了 2 台水稻收获机和 1 台运 粮车的协同自主作业,可减少收获机的非作业时间,进 一步提高收获作业效率。

4   水稻协同收获实践

近年来,智能农机装备逐渐成为研究热点,在路径 跟踪控制、机间通信、协同作业控制等方面已取得一定 进展 ,尽管仍存在一些不足,但基本能够满足协同收获 作业的需求。在路径规划与作业调度方面,大多数研究


仅开展了仿真研究,虽然为解决实际问题提供了良好的  理论基础和研究思路, 但距离实际应用仍有一定差距。 因此,依据实际生产需求和作业场景,将路径规划与作  业调度、路径跟踪控制、机间通信、协同作业控制、机具  控制相结合,研究收获—卸粮—转运协同作业方法,对于  实现全流程自主收获和提高作业效率具有重要意义。

针对水稻收获机与运粮车双机协同自主作业环节 多、粮食转运过程复杂等问题,张闻宇等[20]设计了一种 基于有限状态机的水稻收获机与运粮车协同作业策 略。他们分析了水稻收获机与运粮车的协同作业模式, 建立了有限状态机模型。 首先,基于作业环节设计了触 发条件、评估方法和执行流程等基础模块;然后,根据 双机协同的各项状态建立了状态信息矩阵;最后,依据 协同触发事件与状态转移的逻辑设计了状态转移链, 构建了协同作业时分复用控制逻辑框架。 采用履带式收 获机和运粮车进行了田间收获试验:收获速度0.80 m/s , 收割幅宽 1.90 m,连续协同工作时间超过 2.00 h,采用 套圈路径自主收获 0.70 hm2 水稻,期间共进行了 6 次 定点卸粮和自动协同转运作业, 并将收获的粮食转运 至卡车。 结果表明,该策略能够实现水稻收获/卸粮转 运自主作业,收获效率为 0.35 hm2/h,为实现水稻收获 双机转运协同功能奠定了基础。

在此基础上,DING 等[21]提出了定点卸粮和跟车卸 粮两种卸粮和转运模式, 并基于这两种卸粮模式进一 步设计了收获-卸粮—转运协同作业策略。 通过分解协 同作业的主要阶段和设计模块状态机, 构建了状态转 移链,解决了协同收获作业中环节多、非顺序、强耦合 的问题; 并建立了适用于导航控制系统的收获—卸粮 — 转运协 同作业逻辑框架。  采用 MATLAB Simulink Stateflow 对其进行了仿真和验证,仿真结果表明,所设 计的状态转移链和逻辑框架能够实现状态执行器的状 态转换, 能够有效描述收获-卸粮-转运协同作业的整 个过程, 并为后续的进一步优化和扩展提供了良好基 础。 在华南农业大学增城教学科研基地水稻无人农场 进行了田间收获试验:试验田块面积 5 162.81 m2 ,收割 幅宽 1.90 m,收获速度 0.80 m/s,协同收获-转运系统 完成了全程收获,试验场景如图 5 所示。在收获期间共 进行了 6 次跟车卸粮和 1 次定点卸粮, 运粮车向卡车 卸粮 4 次,收获效率为 0.42 hm2/h。结果表明,收获-卸 粮-转运协同作业策略有效地集成了路径规划、路径跟 踪控制、机间通信、协同作业控制和机具控制。 收获机 停车卸粮的时间大幅减少, 其收获效率比单一收获机 和仅采用定点卸粮时分别提高26.00%和 9.90%。

综上所述, 这些研究提出和设计的协同作业策略


(c)全部收获结束后的定点卸粮 (d)运粮车卸粮至卡车


图 5 主从协同作业现场的无人机航拍图

和协同收获-转运系统为协同收获从理论模型到技术 实现提供了支持, 并为无人农场的收获环节提供了新 的解决方案。

5   结语

本文围绕智能水稻收获作业中因联合收获机粮仓  容量有限而需频繁中断作业行驶至田边卸粮的问题,  深入探讨了定点卸粮与跟车卸粮两种典型协同卸粮模  式的关键技术。通过分析当前国内外在自动卸粮系统、 协同路径规划、双机协同控制、通信系统与导航算法等  方面的研究成果, 系统总结了各关键环节的技术实现  路径与田间试验效果,为提高水稻收获作业效率、减少  停机时间提供了理论支持与技术参考。

在定点卸粮方面 , 精准停车与自动卸粮系统的研 究已取得显著进展,尤其在空间几何建模、动态控制器 设计与基于立体视觉的粮堆识别等方面 , 均展现出良 好的稳定性和精度,能够满足田间作业的实际需求。在 跟车卸粮方面, 通过构建稳定的机间通信系统与高精 度的相对位置控制策略, 实现了联合收获机与运粮车 的同步对位和动态协同操作, 初步验证了协同控制在 复杂农田环境中的可行性和可靠性。

尽管已取得一定进展, 但当前的协同卸粮系统仍 面临诸多挑战。首先,田间环境复杂多变 ,不确定性因 素(如地形变化、农机姿态波动、通信信号遮挡等)对系 统鲁棒性提出了更高要求。其次,多机系统之间缺乏统 一的作业调度平台 ,不同农机间的兼容性、协调性有待 进一步优化。此外,现有研究大多基于规则矩形地块进 行仿真和验证,对于不规则地块、多障碍环境下的协同 卸粮机制缺乏深入研究。 但随着智能农机装备技术的


不断发展,未来水稻收获作业将朝着更智能化、高效化 的方向迈进。深入研究和优化现有技术,加强实地试验 与应用, 对于推动水稻收获环节的智能化发展具有重 要意义。

参考文献

[1] 罗锡文,胡炼,何杰,等. 中国大田无人农场关键技术研究与建设 实践[J]. 农业工程学报,2024 ,40(1):1—16.

[2] NOGUCHI N, WILL J, REID J, et al. Development of a masterslave robot system for farm operations[J]. computers & Electronics in A— griculture, 2004, 44(1): 1—19.

[3] LIU Z, DHAMANkAR S, EVANS J T, et al. Development and experi- mental validation of a system for agricultural grain unloading—on—the— go[J]. computers and Electronics in Agriculture, 2022, 198: 107 005.

[4] 王进,董伟民,徐克,等. __种卸粮电控系统及自修正卸粮控制方 法:CN106576579 B [P]. 2019—03—12.

[5] 姚竟发,滕桂法,霍利民,等. 联合收割机多机协同作业路径优化[J].

农业工程学报,2019 ,35(17):12—18.

[6] 曹如月,张振乾,李世超,等. 基于改进 A* 算法和 Bezier 曲线的 多机协同全局路径规划 [J]. 农业机械学报,2021 ,52(suppl1): 548—554.

[7] 宫金良,王伟,张彦斐,等. 基于农田环境的农业机器人群协同作 业策略[J]. 农业工程学报,2021 ,37(2):11—19.

[8] ZHANG k B W, DENG C, OU Y L. Design of multi—vehicle following control system based on arduino[J]. International Journal o『 computer Applications, 2016, 140: 5—8.

[9] 李世超,曹如月,魏爽,等. 基于 TD—LTE 的多机协同导航通信系 统研究[J]. 农业机械学报,2017 ,48(suppl1):45—51.

[10] ZHANG W Y, HU L W, DING F, et al. Parking precise alignment control and cotransporter system for rice harvester and transporter[J]. computers and Electronics in Agriculture, 2023, 215: 108 443.

[11]  CUI Z, HU J, YU Y, et al. Automatic grain unloading method for


track—driven rice combine harvesters based on stereo vision[J]. com— puters and Electronics in Agriculture, 2024, 220: 108 917.

[12] DING F, ZHANG W, LUO X, et al. Design and experiment for inter—  vehicle communication based on dead—reckoning and delay compen- sation in a cooperative harvester and transport system[J]. Agriculture,  2022, 12(12): 2 052.

[13] ZHANG C, NOGUCHI N, YANG L. Leader - follower system using  two robot tractors to improve work efficiency[J]. computers and Elec— tronics in Agriculture, 2016, 221: 269—281.

[14] 白晓平,王卓,胡静涛,等. 基于领航—跟随结构的联合收获机群 协同导航控制方法[J].农业机械学报,2017 ,48(7):14—21.

[15] 张闻宇,张智刚,罗锡文,等. 收获机与运粮车纵向相对位置位速 耦合协同控制方法与试验[J].农业工程学报,2021 ,37(9):1—11.

[16] DING F, ZHANG W Y, LUO X W, et al. Gain self—adjusting single  neuron PID control method and experiments for longitudinal relative  position of harvester and transport vehicle[J]. computers and Electron— ics in Agriculture, 2023, 213: 108 215.

[17]  LI S C, ZHANG M, WANG N, et al. Intelligent scheduling method for multi —machine cooperative operation based on NSGA —III and improved ant colony algorithm[J]. computers and Electronics inAgri— culture, 2023, 204: 107 532.

[18]  WANG N, LI S C, XIAO J, et al. A collaborative scheduling and planning method for multiple machines in harvesting and transporta- tion operations—part  Ⅱ : Scheduling and planning of harvesters and grain trucks[J]. computers and Electronics in Agriculture, 2025, 235: 110 344.

[19] 满忠贤,何杰,刘善琪,等. 智能农机多机协同收获作业控制方法 与试验[J]. 农业工程学报,2024 ,40(1):17—26.

[20] 张闻宇,张智刚,张帆,等. 水稻收获转运双机协同自主作业策略 与试验[J]. 农业工程学报,2022 ,38(15):1—9.

[21] DING F, LUO X W, ZHANG Z G, et al. Dual—unloading mode au- tonomous operation strategy and cotransporter system for rice harvester and transporter [J]. Engineering, 2024.


Research progress on key Technology of Rice Intelligent Harvesting

ZHANG Wenyu1,2,3, WU Sijin1, ZHANG Zhigang1,2,3, DING Fan1,2,3, HE Jie1,2,3, HU Lian1,2,3, LUO Xiwen1,2,3*

(1  South China Agricultural University/ key Laboratory of Southern Agricultural Machinery and Equipment key Technology of Ministry of Education, Guangzhou 510642, China; 2 Lingnan Modern Agricultural Science and Technology Laboratory of Guangdong Province, Guangzhou 510032, China;

3 Guangdong key Laboratory of Artificial Intelligence in Agriculture, Guangzhou 510642, China; *Corresponding author)

Abstract: With the continuous deepening of rural population aging in China, it is urgent to enhance the intelligence level of rice production. Among various production  stages, the  demand for intelligence  in the harvesting process  is particularly  pressing  and challenging to achieve. Currently, due to the limited capacity of grain bins in intelligent rice harvesters, frequent unloading is required during operations, which significantly impacts the operational efficiency. To address this issue, this paper systematically reviews the research progress on key technologies of two collaborative operation modes, namely fixed —point unloading and vehicle —following unloading, by integrating the current research status at home and abroad. In terms of fixed—point unloading technology, through the application of high —precision spatial geometric modeling, parking  distance  compensation  prediction, and  stereo  vision  detection technology, precise alignment with longitudinal deviation less than 0.20 m and lateral deviation less than 0.10 m has been achieved, effectively improving the accuracy and efficiency of unloading. In the aspect of vehicle—following unloading technology, based on an

(下转第70 页)


Research and practice on High yield  Formation  and  cultivation  Techniques  of Rice  in coastal saline–Alkali Land

WEI Huanhe1, MENG Tianyao2, cHEN yinglong1, ZuO Wengang3, yAO Rongjiang4, GAO pinglei1, Xu ke1, ZHANG Hongcheng1, DAI Qigen1*

(1 Jiangsu key Laboratory of crop Genetics and physiology/Jiangsu key Laboratory of crop cultivation and physiology Jiangsu/co—Innovation center for Modern production Technology of Grain crops/Research Institute of Rice Industrial Engineering Technology, yangzhou university/key Laboratory of saline—Alkali soil Reclamation and utilization in coastal Areas, the Ministry of Agriculture and Rural Affairs of china/East china Branch of National center of Technology Innovation for saline—Alkali Tolerant Rice, yangzhou, Jiangsu 225009, china; 2 Joint International Research Laboratory of Agri—culture and Agro—product safety, Ministry of Education & yangzhou university/Institute of Agricultural science and Technological Development, yangzhou university, yangzhou, Jiangsu 225009, china; 3 college of Environmental science and Engineering, yangzhou university, yangzhou, Jiangsu 225009, china; 4 Institute of soil science, chinese Academy of sciences, Nanjing 210008, china; 1st author: 006931@yzu.edu.cn; *corresponding author: qgdai@yzu.edu.cn)

Abstract: china is  actively  promoting  the  development  and  utilization  of coastal saline —alkali  land  to  vigorously  expand  rice production. In view of the practical issues in rice production on coastal saline —alkali land, such as low and unstable yields and unclear high—yield cultivation techniques, we have systematically summarized our team ’s research and practical work on the formation of high—yield rice and corresponding cultivation techniques in coastal saline—alkali land. The laws governing the formation of high— yield rice in coastal saline—alkali land are mainly manifested in the following three aspects: (1) Ensuring an adequate number of panicles per unit area with relatively large panicle size to collaboratively achieve a sufficient sink capacity of the population and maintain a high degree of sink filling; (2) stabilizing the early—stage growth of rice, reasonably increasing the mid—stage photosynthetic growth, and significantly enhancing the dry matter accumulation capacity in the late stage; (3) Relying on good plant architecture and population support to ensure that the sink capacity of the population can be fully filled with grains. Based on these laws, we have conducted a series of targeted studies on high—yield cultivation techniques for rice in coastal saline—alkali land, covering such key technologies for soil desalination, key technologies for soil fertilization improvement, screening and identification of salt—tolerant rice varieties, appropriate density—fertilizer combinations and brackish water irrigation techniques, as well as the application of exogenous growth regulators. On this basis, we have integrated and developed a rapid and efficient desalination and fertilization improvement technique that combines multiple cycles of   “plowing, sunning, soaking, rotary tilling, and draining”with the application of organic fertilizers, as well as a comprehensive mechanical transplantation cultivation technique characterized by the use of salt—tolerant and high —quality  varieties  and  the  practices  of “early sowing, frequent irrigation, strong  seedlings,  dense  planting,  and  sufficient fertilization. ”Through the integrated  application  of these  techniques,  a  complete set of high —quality,  high —yield, and efficient mechanical transplantation cultivation techniques for rice in coastal  saline —alkali land has been established, achieving remarkable effects in soil improvement and yield increase on coastal saline—alkali land.

key words: coastal saline—alkali land; rice; yield formation; high—yield cultivation techniques

艹艹艹艹艹艹艹艹艹艹艹艹艹艹艹艹艹艹艹艹艹艹艹艹艹艹艹艹艹艹艹艹艹艹 (上接第 62 页)

improved inter—machine communication protocol (utilizing radio/4G dual—mode) and the kalman filter delay compensation method, the communication error has been successfully reduced by over 82.00%. Meanwhile, combined with the gain self—adjusting single—neuron control algorithm, the dynamic collaborative longitudinal deviation is stably controlled within ±0.08 m, significantly enhancing the stability and reliability of vehicle—following unloading. Regarding path planning, this paper constructs a multi—objective optimization model  based  on  an  improved  ant  colony  algorithm.  simulation  results  indicate  that  the  adoption  of this model can  improve collaborative operation efficiency by 13.58%, further optimizing the harvesting process. By integrating the aforementioned technologies, the constructed collaborative system enables a rice harvesting efficiency of 0.42hectares per hour, representing a 26.00% increase compared to single—machine operations. However, existing research still has certain limitations in terms of adaptability to complex farmland environments and applicability to irregular plots. In the future, it is necessary to further strengthen the system/s robustness and conduct multi—scenario validation to promote the widespread application and development of intelligent rice harvesting technology. key words: rice; intelligent harvesting; high—precision alignment; collaborative unloading; path planning; inter—machine communication; unmanned farm

收获技术

创建时间:2025-09-09

水稻智能收获关键技术研究进展

水稻智能收获关键技术研究进展

张闻宇 1,2,3 吴思进 1 张智刚 1,2,3 丁凡 1,2,3 何杰 1,2,3 胡炼 1,2,3 罗锡文 1,2,3*

( 1 华南农业大学/南方农业机械与装备关键技术教育部重点实验室,广州 510642 ;2   岭南现代农业科学与技术广东省实验室,广

州 510032 ;3 广东省农业人工智能重点实验室,广州 510642 ;* 通信作者)

摘 要:随着我国农村人口老龄化程度不断加深,提升水稻生产智能化水平刻不容缓 ,其中,收获环节的智能化 需求尤为迫切 ,且实现难度较大。 当前,智能水稻收获机因粮仓容量有限,在作业过程中需频繁卸粮,这严重影响了 作业效率。 针对这一问题,本文结合国内外研究现状,系统梳理了定点卸粮与跟车卸粮这两种协同作业模式的关键 技术研究进展。 在定点卸粮技术方面,通过运用高精度空间几何建模、停车距离补偿预测以及立体视觉检测技术,实 现了纵向偏差小于 0.20 m、横向偏差小于0.10 m 的精准对位,有效提高了卸粮的准确性和效率。 在跟车卸粮技术方 面,基于改进的机间通信协议(采用电台/4G 双模)以及卡尔曼滤波延时补偿方法,成功将通信误差降低 82.00%以 上。 同时,结合增益自调整单神经元控制算法,使动态协同纵向偏差稳定控制在±0.08 m 以内,显著提升了跟车卸粮 的稳定性和可靠性。在路径规划方面 ,本文构建了基于改进蚁群算法的多目标优化模型。仿真结果表明 ,采用该模型 可使协同作业效率提升 13.58%,进一步优化了收获作业流程。 通过集成上述技术,所构建的协同系统可使水稻收获 效率达到 0.42 hm2/h,相较于单机作业效率提升了26.00%。然而,现有研究成果在复杂农田环境适应性以及不规则地 块适用性方面仍存在一定局限。未来,需要进一步强化系统的鲁棒性,并开展多场景验证工作,以推动智能水稻收获 技术的广泛应用和发展。

关键词:水稻;智能收获;高精度对位;协同卸粮;路径规划;机间通信;无人农场

中图分类号:S511.091 文献标识码:A 文章编号:1006-8082(2025)04-0057-07


基于高精度北斗卫星定位系统(BDS)、惯性导航 系统(INS)以及多传感器融合技术,智能水稻收获机具 备了厘米级精度的自动作业收获能力[1] 。然而,由于收 获机粮仓容量有限,在作业过程中需频繁中断收获以 进行卸粮和转运,这极大地影响了收获作业的效率。针 对这一问题,国内外研究者围绕卸粮和转运过程中的 协同控制、路径规划与作业策略等关键问题开展了相 关研究。 NOGUCHI 等[2]将农机协同作业划分为定点协 同和跟随协同两种模式。 美国普度大学的 LIU 等[3]设计 了一种新型联合收获机自动卸粮系统,该系统能够根 据两车的相对位置自动控制卸粮筒的展开与回收。 王 进等[4]首次提出了一种基于视觉检测的卸粮电控系统 及自修正卸粮控制方法,利用相机视觉系统实现了对 收获机卸粮口位置以及卸粮出粮速度的自动调节。姚 竟发等[5]针对同类型农机协同作业进行了路径规划研 究,通过路径优化模拟无冲突协同作业场景,优化了总 作业时间。模拟结果显示,在矩形农田,总作业时间平 均降低 2.45%和 2.29%。曹如月等[6]提出了基于改进 A* 算法和 Bezier 曲线的多机协同全局路径规划方法,有 效减少了转弯次数。宫金亮等[7]针对农业机器人群的协 同作业,通过改进的遗传算法和深度优先搜索(DFS) 算法,优化了任务分配和路径规划,提高了机器人群的 作业效率和覆盖质量。 ZHANG 等[8]设计了一种基于


img1

(a)定点卸粮          (b)跟车卸粮

图 1  典型的协同卸粮模式

Arduino 的智能汽车控制系统和基于 XBee 的自组织无 线网络,实现了上位机的集中控制,可对车辆速度、车 辆间距和车辆排队等进行调控。李世超等[9]设计了一种 基于 TD-LTE 的多机协同导航与通信系统,以实现服 务器与车辆终端之间的通信。 该系统采用 4 台雷沃 (LOVOL)拖拉机作为测试平台 ,每台农业机械的状态 信息传输频率为 5 Hz ,并进行了系统稳定性测试。

目前 ,生产上形成了如图 1 所示的两种典型协同 作业模式,即定点卸粮模式和跟车卸粮模式。 这两种模


img2

收稿日期:2025-05-30

基金项目:贵州科技计划项目(黔科合支撑[2024]100); 国家重点研发计划项目 (2022YFD2001601);广东省基 础与应用基础研究基金项目(2025A1515012286);山东 省重点研发计划项目(2022SFGC0202)


img3(a)收获机和运粮车对位示意图      (b)双机精准对位的几何关系


20

15

dv/m

10

5

0

-5


图 2 收获机和运粮车精准对位卸粮的空间几何模型

ed/m


t/s                                                                                         t/(s)

(a)相对纵向偏差试验结果                                       (b)相对横向偏差试验结果

图 3 定点卸粮的田间收获试验结果


式在不同作业场景下各有优势, 已成为当前粮食收获 作业中提高效率的重要手段0

1   定点卸粮

定点卸粮的核心技术主要涵盖定点停车与自动卸 粮两方面0 定点停车为自动卸粮作业提供了精准的空 间位置保障,而自动卸粮则是在精准停车的基础上,借 助智能化系统自动完成粮食卸载过程0

1.1   停车对位

由于农田环境复杂多变,控制存在较高延时,且农 机停车惯性较大, 收获机与运粮车之间的相对位置难 以实现精确控制0 这常常导致收获机在定点卸粮模式 下停车位置不准确,对位偏差较大0 因此,如何实现高 精度的定点停车对位,是达成定点卸粮目标、提升协同 收获效率的关键所在0 ZHANG 等[10]通过深入分析协同 卸粮过程中履带式收获机与运粮车的几何关系, 构建 了如图 2 所示的空间几何模型0 该模型将协同控制过 程在横向和纵向两个维度上进行解耦合, 分别通过控 制车辆转向和停车来实现精准对位0 研究团队进一步

构建了收获机和运粮车的运动学与动力学模型, 包括 .     .

车辆速度模型和转向动力学模型, 并开展系统辨识和 响应测试0 通过这些工作,识别出了履带车辆的速度传 递函数, 分析推导了履带车辆转向时的相关力学关系 和动态特性0

基于上述模型分析, 研究团队设计了基于停车距 离补偿预测的纵向控制器,  以及基于改进纯跟踪模型 的横向控制器, 成功实现精准停车对位和协同定点卸 粮0 田间收获试验结果如图 3 所示,停车对位的纵向精 度小于 0.20 m,横向精度小于 0.10 m 0

1.2    自动卸粮

CUI 等[11]构建了一套基于立体视觉的履带式水稻 联合收获机自动卸粮系统,并制定了相应的执行流程0 他们提出了基于实例分割的预期卸载点获取方法、基 于几何位置信息的实际卸载点获取方法,以及基于卸粮 筒仰角的接粮车粮仓深度获取方法0此外 ,还开发了一 种基于粮堆高度与卸载时间映射模型的方法 ,用于预估 每个预期卸载点的卸载时间,最终通过控制卸粮筒完成 卸粮作业0 试验结果表明,计算值与实际预期卸粮点之 间的最大绝对误差小于 3.10 cm , 最大相对误差小于 4.00% ;预期卸粮点与实际卸粮点之间的最大绝对误差

58


小于 3.70 cm,最大相对误差小于 4.00%;接粮车粮仓深 度的估计值与其真实值之间的平均绝对误差为 1.40 cm , 均方根误差为 1.70 cm;每个卸粮点的实际粮堆高度与 预期粮堆高度之间的平均绝对误差为 1.20 cm,均方根 误差为 1.40 cm。在整个过程中,收获机自动卸粮系统 及其执行过程表现出高度的稳定性和可靠性, 且具备 较高精度,完全满足自动卸粮的要求。

2   跟车卸粮

协同收获作业的复杂程度较高, 涉及路径跟踪控 制、机间通信、路径规划与作业调度、协同作业控制以 及机具控制等多个环节。 其中,路径跟踪控制是智能农 机装备的基础技术; 路径规划与作业调度为控制决策 提供基准依据;机间通信为协同控制提供保障;协同控 制则为协同收获作业提供核心控制基础。

2.1   机间通信

相较于定点卸粮中的停车对位, 跟车卸粮要求收 获机和运粮车同步行驶、实时对位并协同卸粮。 在实际 作业过程中,信号干扰、传输距离、传输速度以及延时 等问题均会影响实时的协同控制效果。 因此,确保双机 之间数据实时、准确且稳定的传输,是保障跟车卸粮顺 利进行的前提条件。 为了实现跟车卸粮作业时高频率 且有效的机间通信,DING 等[12]通过分析自主收获过程 中收获机和运粮车在实时纵向对位和精准卸粮时的实 际通讯需求, 设计了无线通讯协议。 他们选用电台和 4G 两种不同的无线通讯模式实现机间通信,并提出了 基于卡尔曼滤波器和延时补偿的方法,对机间通信数据 进行实时处理、补偿和校正。验证试验结果表明,基于卡 尔曼滤波器和延时补偿的方法能够稳定更新收获机和 运粮车之间的相对纵向距离。 与基准值相比,使用电台 通信时最大绝对误差为 3.78 cm, 标准差为 0.39 cm; 使用 4G 通信时最大绝对误差为 7.38 cm, 标准差为 1.32 cm。 与不采用该方法相比,使用电台通信时最大 绝对误差降低了 82.29%、方差降低了 88.76%,使用 4G 通信时最大绝对误差降低了 93.28% 、方差降低了 90.60%。这表明该方法有效解决了无线通信的丢包和 延时问题,并在短时间内具备一定的断点续航能力。两 种无线通信模式能够相互补充, 作为设计冗余用于收 获机和运粮车的机间通讯。 田间实际收获作业结果表 明, 收获机和运粮车之间的相对纵向距离与基准值相 比,最大绝对误差为 4.86 cm、标准差为 0.54 cm,且更 新频率能够始终与控制频率同步。 该方法能够有效作 为控制的实时反馈 ,适应田间作业要求,保障收获机和 运粮车的跟车实时对位和精准卸粮。


2.2   动态协同控制

在具备稳定的机间通信基础的条件下, 在田间环 境中实现收获机与运粮车间的高精度动态相对位置协 同控制,是跟车卸粮所面临的关键挑战 。 目前,针对农 机协同作业控制的研究已取得一定进展, 主要方法包 括滑模变结构控制、比例—微分控制、状态反馈与扰动 前馈相结合的控制策略。此外 ,部分研究还引入了预测 模型控制、线性矩阵不等式优化控制等控制理论,以进 一步提升协同控制的精度和鲁棒性。然而,这些研究多 集中在农机定速巡航控制以及联合收获机的速度自适 应方面,且控制的精度和适应性还有待提高。

ZHANG 等[13]基于 leader—follower 设计了双机导航 跟随系统,针对田间协同作业时双机的相对位置误差, 设计了 PD 控制器以保持双机距离, 并提出了安全的 协同转弯方法。田间作业试验结果表明,当拖拉机速度 为 0.83 m/s 时,两台拖拉机之间的最小距离为 4.09 m , 两个安全区域之间的最小距离为 0.59 m ;  当拖拉机由 一条路径进入下一条路径时, 地头转弯过程中的等待 时间为 18.20 s。与单拖拉机作业相比,双机系统的效率 提高 95.10%,证明了主从拖拉机系统在田间实际作业 中的有效性。

白晓平等[14]提出了一种基于领航-跟随结构的收 获机群协同导航控制策略。他们结合反馈线性化以及 滑模控制理论、收获机群运动学模型,设计了路径跟踪 和队形保持控制方法, 并集成开发了联合收获机群协 同导航系统。 为验证所提模型、方法及系统的有效性, 以 4 台收获机组成的收获机群为试验平台进行了田间 试验。 结果表明,当速度为 1.00 m/s 时,领航收获机的 平均跟踪误差为 5.81 cm,跟随收获机的平均跟踪误差 为 5.93 cm,与单台收获机的导航控制精度相近,证明 了收获机群协同收获作业的可行性。

张闻宇等[15]针对主从导航收获协同卸粮作业过程  中拖拉机—拖车跟随轮式联合收获机进行收获—卸粮  作业的场景(图 4a),通过控制油门及发动机转速,设  计了一种适用于主从导航协同收获卸粮作业的纵向  相对位置协同控制方法。 他们根据协同系统几何关系  获得纵向相对位置偏差的平行协同模型,基于动力学  原理和位速耦合控制方法设计了纵向相对位置控制  器;通过面积辨识方法获取车速系统传递函数,基于  传递函数构建仿真模型进行控制器参数全因子仿真  优化试验,并与传统 PID(比例—积分—微分)方法进行  了仿真对比试验。结果表明,该控制方法的适应性较好。 不同初始偏差的纵向协同田间空载试验结果表明,在  主机速度为 1.00 m/s 时,3、7 和 10 m 初始纵向偏差下 ,


系统响应平均调节时间分别为 7.73、17.20 和 23.20 S , 平均稳态绝对偏差为 9.18 cm,平均相对速度稳态误差 为 1.23 cm/S。田间协同收获试验表明,在收获机速度为 1.00 m/S 时,平均稳态纵向相对位置偏差绝对值为 7.78 cm,标准差为 9.13 cm,控制精度能够满足协同收 获卸粮的作业要求。

DING 等[16]针对履带式运粮车跟随联合收获机进 行跟车卸粮的场景(图4b),通过分析液压无极变速结 构及数学模型、辨识液压无级变速-速度的系统传递函 数、 研究增量式 PID 和增益自调整单神经元自适应 PID 控制方法, 以及对双机纵向相对位置协同控制仿 真模型的建立、研究与分析,结合路径规划和路径跟踪 控制,实现了履带式收获机与运粮车相对位置的控制, 并进行了试验验证。 仿真试验和控制性能对比试验表 明, 增益自调整单神经元 PID 控制方法相较于增量式 PID 方法具有更好的控制精度、收敛性能、速度适应性 和抗干扰能力。 田间性能测试试验表明,当收获机(主 机)速度为 0.60、0.80 和 1.00 m/S 时,采用增益自调整 单神经元 PID 控制方法, 分别在运粮车加速对位和减 速对位两种对位条件下, 收获机与运粮车纵向偏差的 最大超调不超过 0.25 m, 稳态平均绝对偏差不超过 0.08 m,稳态最大偏差不超过 0.26 m,稳态标准差不超 过 0.09 m,具有良好的初始位置和行驶速度适应性。 田 间协同收获试验表明,当收获机速度为 0.80 m/S 时,运 粮车和收获机完成对位平均需要 13.20 S, 最大超调为 0.22 m;进入稳态后,纵向偏差的标准差为 0.09 m,平 均绝对偏差为 0.07 m,最大偏差为 0.25 m,满足精准卸 粮作业的要求, 谷物可以被准确地卸载到运粮车的粮 仓中。

3   路径规划与作业调度

路径规划和作业调度为控制决策提供了基准,对 于实现收获机与运粮车的协同作业、 提高作业效率具 有重要的研究价值。 LI 等[17] 以收获机与运粮车的收获 与卸粮作业为应用场景,以实现机组作业时间最短、作 业效率最优和经济性最优为目标, 研究了多约束条件 下收获机对运粮车的智能调度方法。 具体而言,他们分 三步构建了收获机与运粮车多机协同作业的智能调度 模型,并探索了多目标优化模型的智能求解方法。在此 基础上,提出了一种基于 NSGA-III(第三代非支配排 序遗传算法) 和改进蚁群算法的智能调度多目标优化 算法。最后,通过仿真试验验证了所建立的智能调度模 型与求解方法能够有效解决多目标组合优化问题以及 收获机与运粮车多机协同作业的最优调度问题。然而,


img4

(a)轮式收获机-拖拉机拖车系统     (b)履带式收获机-运粮车系统

图 4 收获机-运粮车协同收获-卸粮试验场景

目前的研究仅针对规则矩形地块进行了模拟测试,尚 未开展不同形状地块边界的研究以及田间试验测试。

WANG 等[18]针对收获转运作业场景下不同种类农 机装备的调度问题,基于农场的高精度电子地图,分析 了地头区域卸粮的特点,提出了一种 HU-HUPGA 算法 (收获机卸粮点生成与调整算法)。结合收获转运场景 的具体需求,他们建立了多农机调度模型,并提出了基 于 HGHI(混合遗传与启发式迭代)算法的求解方法,进 而设计了一种收获机与运粮车协同调度规划方法。 以 实际农场的高精度电子地图为模拟场景进行验证试 验,结果表明,所提出的 HU-HUPGA 算法能够实现农 机收获和转运场景的协同调度,能够有效生成和调整卸 粮点 ,且生成的卸粮点均位于地头区域 ,所有点的卸粮 量均小于收获机粮仓的设定容量,满足实际需求,具有 良好的可行性和适应性。但该方法依赖于预先构建的农 场地图数据,在一定程度上忽略了田间障碍物、路径冲 突、农机故障以及如何与实时协同控制相结合等问题。

满忠贤等[19]为提高多台无人化智能收获机和运粮 车的协同作业效率, 以 2 台不同型号的水稻收获机和 1 台运粮车为研究对象 , 根据协同作业控制决策的约 束条件, 建立了协同收获作业中有限个状态过程的改 进型连续时间马尔科夫链模型,  以减少非作业时间为 优化目标。 通过该模型预测未来一段时间内每台收获 机的卸粮时间, 动态更新每台收获机的卸粮顺序和时 间,设计了多机协同收获作业方法,并进行了仿真和田 间收获试验。仿真试验表明,该控制方法相较于仓满后 再召唤运粮车的卸粮方式,有效减少了作业时间,协同 收获任务的农机平均作业时间减少了 13.58%。田间收 获试验表明, 该方法实现了 2 台水稻收获机和 1 台运 粮车的协同自主作业,可减少收获机的非作业时间,进 一步提高收获作业效率。

4   水稻协同收获实践

近年来,智能农机装备逐渐成为研究热点,在路径 跟踪控制、机间通信、协同作业控制等方面已取得一定 进展 ,尽管仍存在一些不足,但基本能够满足协同收获 作业的需求。在路径规划与作业调度方面,大多数研究


仅开展了仿真研究,虽然为解决实际问题提供了良好的  理论基础和研究思路, 但距离实际应用仍有一定差距。 因此,依据实际生产需求和作业场景,将路径规划与作  业调度、路径跟踪控制、机间通信、协同作业控制、机具  控制相结合,研究收获—卸粮—转运协同作业方法,对于  实现全流程自主收获和提高作业效率具有重要意义。

针对水稻收获机与运粮车双机协同自主作业环节 多、粮食转运过程复杂等问题,张闻宇等[20]设计了一种 基于有限状态机的水稻收获机与运粮车协同作业策 略。他们分析了水稻收获机与运粮车的协同作业模式, 建立了有限状态机模型。 首先,基于作业环节设计了触 发条件、评估方法和执行流程等基础模块;然后,根据 双机协同的各项状态建立了状态信息矩阵;最后,依据 协同触发事件与状态转移的逻辑设计了状态转移链, 构建了协同作业时分复用控制逻辑框架。 采用履带式收 获机和运粮车进行了田间收获试验:收获速度0.80 m/s , 收割幅宽 1.90 m,连续协同工作时间超过 2.00 h,采用 套圈路径自主收获 0.70 hm2 水稻,期间共进行了 6 次 定点卸粮和自动协同转运作业, 并将收获的粮食转运 至卡车。 结果表明,该策略能够实现水稻收获/卸粮转 运自主作业,收获效率为 0.35 hm2/h,为实现水稻收获 双机转运协同功能奠定了基础。

在此基础上,DING 等[21]提出了定点卸粮和跟车卸 粮两种卸粮和转运模式, 并基于这两种卸粮模式进一 步设计了收获-卸粮—转运协同作业策略。 通过分解协 同作业的主要阶段和设计模块状态机, 构建了状态转 移链,解决了协同收获作业中环节多、非顺序、强耦合 的问题; 并建立了适用于导航控制系统的收获—卸粮 — 转运协 同作业逻辑框架。  采用 MATLAB Simulink Stateflow 对其进行了仿真和验证,仿真结果表明,所设 计的状态转移链和逻辑框架能够实现状态执行器的状 态转换, 能够有效描述收获-卸粮-转运协同作业的整 个过程, 并为后续的进一步优化和扩展提供了良好基 础。 在华南农业大学增城教学科研基地水稻无人农场 进行了田间收获试验:试验田块面积 5 162.81 m2 ,收割 幅宽 1.90 m,收获速度 0.80 m/s,协同收获-转运系统 完成了全程收获,试验场景如图 5 所示。在收获期间共 进行了 6 次跟车卸粮和 1 次定点卸粮, 运粮车向卡车 卸粮 4 次,收获效率为 0.42 hm2/h。结果表明,收获-卸 粮-转运协同作业策略有效地集成了路径规划、路径跟 踪控制、机间通信、协同作业控制和机具控制。 收获机 停车卸粮的时间大幅减少, 其收获效率比单一收获机 和仅采用定点卸粮时分别提高26.00%和 9.90%。

综上所述, 这些研究提出和设计的协同作业策略


(c)全部收获结束后的定点卸粮 (d)运粮车卸粮至卡车


图 5 主从协同作业现场的无人机航拍图

和协同收获-转运系统为协同收获从理论模型到技术 实现提供了支持, 并为无人农场的收获环节提供了新 的解决方案。

5   结语

本文围绕智能水稻收获作业中因联合收获机粮仓  容量有限而需频繁中断作业行驶至田边卸粮的问题,  深入探讨了定点卸粮与跟车卸粮两种典型协同卸粮模  式的关键技术。通过分析当前国内外在自动卸粮系统、 协同路径规划、双机协同控制、通信系统与导航算法等  方面的研究成果, 系统总结了各关键环节的技术实现  路径与田间试验效果,为提高水稻收获作业效率、减少  停机时间提供了理论支持与技术参考。

在定点卸粮方面 , 精准停车与自动卸粮系统的研 究已取得显著进展,尤其在空间几何建模、动态控制器 设计与基于立体视觉的粮堆识别等方面 , 均展现出良 好的稳定性和精度,能够满足田间作业的实际需求。在 跟车卸粮方面, 通过构建稳定的机间通信系统与高精 度的相对位置控制策略, 实现了联合收获机与运粮车 的同步对位和动态协同操作, 初步验证了协同控制在 复杂农田环境中的可行性和可靠性。

尽管已取得一定进展, 但当前的协同卸粮系统仍 面临诸多挑战。首先,田间环境复杂多变 ,不确定性因 素(如地形变化、农机姿态波动、通信信号遮挡等)对系 统鲁棒性提出了更高要求。其次,多机系统之间缺乏统 一的作业调度平台 ,不同农机间的兼容性、协调性有待 进一步优化。此外,现有研究大多基于规则矩形地块进 行仿真和验证,对于不规则地块、多障碍环境下的协同 卸粮机制缺乏深入研究。 但随着智能农机装备技术的


不断发展,未来水稻收获作业将朝着更智能化、高效化 的方向迈进。深入研究和优化现有技术,加强实地试验 与应用, 对于推动水稻收获环节的智能化发展具有重 要意义。

参考文献

[1] 罗锡文,胡炼,何杰,等. 中国大田无人农场关键技术研究与建设 实践[J]. 农业工程学报,2024 ,40(1):1—16.

[2] NOGUCHI N, WILL J, REID J, et al. Development of a masterslave robot system for farm operations[J]. computers & Electronics in A— griculture, 2004, 44(1): 1—19.

[3] LIU Z, DHAMANkAR S, EVANS J T, et al. Development and experi- mental validation of a system for agricultural grain unloading—on—the— go[J]. computers and Electronics in Agriculture, 2022, 198: 107 005.

[4] 王进,董伟民,徐克,等. __种卸粮电控系统及自修正卸粮控制方 法:CN106576579 B [P]. 2019—03—12.

[5] 姚竟发,滕桂法,霍利民,等. 联合收割机多机协同作业路径优化[J].

农业工程学报,2019 ,35(17):12—18.

[6] 曹如月,张振乾,李世超,等. 基于改进 A* 算法和 Bezier 曲线的 多机协同全局路径规划 [J]. 农业机械学报,2021 ,52(suppl1): 548—554.

[7] 宫金良,王伟,张彦斐,等. 基于农田环境的农业机器人群协同作 业策略[J]. 农业工程学报,2021 ,37(2):11—19.

[8] ZHANG k B W, DENG C, OU Y L. Design of multi—vehicle following control system based on arduino[J]. International Journal o『 computer Applications, 2016, 140: 5—8.

[9] 李世超,曹如月,魏爽,等. 基于 TD—LTE 的多机协同导航通信系 统研究[J]. 农业机械学报,2017 ,48(suppl1):45—51.

[10] ZHANG W Y, HU L W, DING F, et al. Parking precise alignment control and cotransporter system for rice harvester and transporter[J]. computers and Electronics in Agriculture, 2023, 215: 108 443.

[11]  CUI Z, HU J, YU Y, et al. Automatic grain unloading method for


track—driven rice combine harvesters based on stereo vision[J]. com— puters and Electronics in Agriculture, 2024, 220: 108 917.

[12] DING F, ZHANG W, LUO X, et al. Design and experiment for inter—  vehicle communication based on dead—reckoning and delay compen- sation in a cooperative harvester and transport system[J]. Agriculture,  2022, 12(12): 2 052.

[13] ZHANG C, NOGUCHI N, YANG L. Leader - follower system using  two robot tractors to improve work efficiency[J]. computers and Elec— tronics in Agriculture, 2016, 221: 269—281.

[14] 白晓平,王卓,胡静涛,等. 基于领航—跟随结构的联合收获机群 协同导航控制方法[J].农业机械学报,2017 ,48(7):14—21.

[15] 张闻宇,张智刚,罗锡文,等. 收获机与运粮车纵向相对位置位速 耦合协同控制方法与试验[J].农业工程学报,2021 ,37(9):1—11.

[16] DING F, ZHANG W Y, LUO X W, et al. Gain self—adjusting single  neuron PID control method and experiments for longitudinal relative  position of harvester and transport vehicle[J]. computers and Electron— ics in Agriculture, 2023, 213: 108 215.

[17]  LI S C, ZHANG M, WANG N, et al. Intelligent scheduling method for multi —machine cooperative operation based on NSGA —III and improved ant colony algorithm[J]. computers and Electronics inAgri— culture, 2023, 204: 107 532.

[18]  WANG N, LI S C, XIAO J, et al. A collaborative scheduling and planning method for multiple machines in harvesting and transporta- tion operations—part  Ⅱ : Scheduling and planning of harvesters and grain trucks[J]. computers and Electronics in Agriculture, 2025, 235: 110 344.

[19] 满忠贤,何杰,刘善琪,等. 智能农机多机协同收获作业控制方法 与试验[J]. 农业工程学报,2024 ,40(1):17—26.

[20] 张闻宇,张智刚,张帆,等. 水稻收获转运双机协同自主作业策略 与试验[J]. 农业工程学报,2022 ,38(15):1—9.

[21] DING F, LUO X W, ZHANG Z G, et al. Dual—unloading mode au- tonomous operation strategy and cotransporter system for rice harvester and transporter [J]. Engineering, 2024.


Research progress on key Technology of Rice Intelligent Harvesting

ZHANG Wenyu1,2,3, WU Sijin1, ZHANG Zhigang1,2,3, DING Fan1,2,3, HE Jie1,2,3, HU Lian1,2,3, LUO Xiwen1,2,3*

(1  South China Agricultural University/ key Laboratory of Southern Agricultural Machinery and Equipment key Technology of Ministry of Education, Guangzhou 510642, China; 2 Lingnan Modern Agricultural Science and Technology Laboratory of Guangdong Province, Guangzhou 510032, China;

3 Guangdong key Laboratory of Artificial Intelligence in Agriculture, Guangzhou 510642, China; *Corresponding author)

Abstract: With the continuous deepening of rural population aging in China, it is urgent to enhance the intelligence level of rice production. Among various production  stages, the  demand for intelligence  in the harvesting process  is particularly  pressing  and challenging to achieve. Currently, due to the limited capacity of grain bins in intelligent rice harvesters, frequent unloading is required during operations, which significantly impacts the operational efficiency. To address this issue, this paper systematically reviews the research progress on key technologies of two collaborative operation modes, namely fixed —point unloading and vehicle —following unloading, by integrating the current research status at home and abroad. In terms of fixed—point unloading technology, through the application of high —precision spatial geometric modeling, parking  distance  compensation  prediction, and  stereo  vision  detection technology, precise alignment with longitudinal deviation less than 0.20 m and lateral deviation less than 0.10 m has been achieved, effectively improving the accuracy and efficiency of unloading. In the aspect of vehicle—following unloading technology, based on an

(下转第70 页)


Research and practice on High yield  Formation  and  cultivation  Techniques  of Rice  in coastal saline–Alkali Land

WEI Huanhe1, MENG Tianyao2, cHEN yinglong1, ZuO Wengang3, yAO Rongjiang4, GAO pinglei1, Xu ke1, ZHANG Hongcheng1, DAI Qigen1*

(1 Jiangsu key Laboratory of crop Genetics and physiology/Jiangsu key Laboratory of crop cultivation and physiology Jiangsu/co—Innovation center for Modern production Technology of Grain crops/Research Institute of Rice Industrial Engineering Technology, yangzhou university/key Laboratory of saline—Alkali soil Reclamation and utilization in coastal Areas, the Ministry of Agriculture and Rural Affairs of china/East china Branch of National center of Technology Innovation for saline—Alkali Tolerant Rice, yangzhou, Jiangsu 225009, china; 2 Joint International Research Laboratory of Agri—culture and Agro—product safety, Ministry of Education & yangzhou university/Institute of Agricultural science and Technological Development, yangzhou university, yangzhou, Jiangsu 225009, china; 3 college of Environmental science and Engineering, yangzhou university, yangzhou, Jiangsu 225009, china; 4 Institute of soil science, chinese Academy of sciences, Nanjing 210008, china; 1st author: 006931@yzu.edu.cn; *corresponding author: qgdai@yzu.edu.cn)

Abstract: china is  actively  promoting  the  development  and  utilization  of coastal saline —alkali  land  to  vigorously  expand  rice production. In view of the practical issues in rice production on coastal saline —alkali land, such as low and unstable yields and unclear high—yield cultivation techniques, we have systematically summarized our team ’s research and practical work on the formation of high—yield rice and corresponding cultivation techniques in coastal saline—alkali land. The laws governing the formation of high— yield rice in coastal saline—alkali land are mainly manifested in the following three aspects: (1) Ensuring an adequate number of panicles per unit area with relatively large panicle size to collaboratively achieve a sufficient sink capacity of the population and maintain a high degree of sink filling; (2) stabilizing the early—stage growth of rice, reasonably increasing the mid—stage photosynthetic growth, and significantly enhancing the dry matter accumulation capacity in the late stage; (3) Relying on good plant architecture and population support to ensure that the sink capacity of the population can be fully filled with grains. Based on these laws, we have conducted a series of targeted studies on high—yield cultivation techniques for rice in coastal saline—alkali land, covering such key technologies for soil desalination, key technologies for soil fertilization improvement, screening and identification of salt—tolerant rice varieties, appropriate density—fertilizer combinations and brackish water irrigation techniques, as well as the application of exogenous growth regulators. On this basis, we have integrated and developed a rapid and efficient desalination and fertilization improvement technique that combines multiple cycles of   “plowing, sunning, soaking, rotary tilling, and draining”with the application of organic fertilizers, as well as a comprehensive mechanical transplantation cultivation technique characterized by the use of salt—tolerant and high —quality  varieties  and  the  practices  of “early sowing, frequent irrigation, strong  seedlings,  dense  planting,  and  sufficient fertilization. ”Through the integrated  application  of these  techniques,  a  complete set of high —quality,  high —yield, and efficient mechanical transplantation cultivation techniques for rice in coastal  saline —alkali land has been established, achieving remarkable effects in soil improvement and yield increase on coastal saline—alkali land.

key words: coastal saline—alkali land; rice; yield formation; high—yield cultivation techniques

艹艹艹艹艹艹艹艹艹艹艹艹艹艹艹艹艹艹艹艹艹艹艹艹艹艹艹艹艹艹艹艹艹艹 (上接第 62 页)

improved inter—machine communication protocol (utilizing radio/4G dual—mode) and the kalman filter delay compensation method, the communication error has been successfully reduced by over 82.00%. Meanwhile, combined with the gain self—adjusting single—neuron control algorithm, the dynamic collaborative longitudinal deviation is stably controlled within ±0.08 m, significantly enhancing the stability and reliability of vehicle—following unloading. Regarding path planning, this paper constructs a multi—objective optimization model  based  on  an  improved  ant  colony  algorithm.  simulation  results  indicate  that  the  adoption  of this model can  improve collaborative operation efficiency by 13.58%, further optimizing the harvesting process. By integrating the aforementioned technologies, the constructed collaborative system enables a rice harvesting efficiency of 0.42hectares per hour, representing a 26.00% increase compared to single—machine operations. However, existing research still has certain limitations in terms of adaptability to complex farmland environments and applicability to irregular plots. In the future, it is necessary to further strengthen the system/s robustness and conduct multi—scenario validation to promote the widespread application and development of intelligent rice harvesting technology. key words: rice; intelligent harvesting; high—precision alignment; collaborative unloading; path planning; inter—machine communication; unmanned farm