

Forschungs fortschritt der Schlüssel technologie der intelligenten Reiser nte
Forschungs fortschritt der Schlüssel technologie der intelligenten Reiser nte
Zhang Wenyu1,2,3Wu Sijin1Zhang Zhigang1,2,3Ding Fan1,2,3Er Jie1,2,3Hu Lian1,2,3Luo Xiwen1,2,3 *
(1South China Agricultural University/Schlüssel labor für Schlüssel technologien für landwirtschaft liche Maschinen und Geräte des Bildungs ministeriums, Guangzhou 510642;2Lingnan moderne Agrar wissenschaft undTechnologie Guangdong Labor, Guang
Staat 510032;3Schlüssel labor für landwirtschaft liche künstliche Intelligenz in der Provinz Guangdong, Guangzhou 510642;*Kommunikation autor)
Abstract: Während sich die Alterung der ländlichen Bevölkerung in China weiter vertieft, wird die Reis produktion verbessertDas Niveau der Produktions intelligenz ist dringend erforderlichUnter ihnen die Intelligenz der Ernte verbindungDie Nachfrage ist besonders dringendUnd es ist schwieriger zu erreichen.Derzeit ist der intelligente Reisernte aufgrund der begrenzten Kapazität des Getreidesp eichers in BetriebEs ist notwendig, Getreide während des Geschäfts prozesses häufig zu entladen, was schwer wiegende Auswirkungen hatArbeits effizienz.Als Reaktion auf dieses Problem werden in diesem Artikel die Schlüssel zu den beiden kol labor ativen Betriebsmodi des Festkomma-Entladens und des Entladens von Getreide mit dem Auto auf der Grundlage des aktuellen Forschungs status im In-und Ausland systematisch aussortiertFortschritte in der technischen Forschung.In Bezug auf die Festkomma-Entlade technologie durch den Einsatz eines hochpräzisen RaumsGeometrische Modellierung, Vorhersage der Park abstands kompensation und Stereo vision Detection Technology, realEs wurde eine genaue Ausrichtung mit einer Längs abweichung von weniger als 0,20 m und einer Quer abweichung von weniger als 0,10 m erhalten, was die Genauigkeit und Effizienz des Getreide entladens effektiv verbessert.Entladen von Getreide mit dem AutoTechnikAuf der Grundlage des verbesserten Kommunikation protokolls zwischen Maschinen (unter Verwendung von Radio/4G Dual-Mode) und der Kalman-Methode zur Kompensation der Filter verzögerung wurde der Kommunikation fehler erfolgreich reduziert82,00% bisAuf.Gleichzeitig kombiniert mit dem selbst einstellenden Einzel neuronen steuerungs algorithmus der Verstärkungs anpassung,Kontrollieren Sie die dynamische synergis tische Längs abweichung stabil innerhalb von ± 0,08 m, was das Entladen von Körnern nach dem Auto erheblich verbessertStabilität und Zuverlässigkeit. In Bezug auf die Pfad planungIn diesem Artikel wird ein Multi-Target-Optimierung modell erstellt, das auf dem verbesserten Ameisen kolonie algorithmus basiert.Simulations ergebnisse zeigenNehmen Sie dieses ModellEs kann die Effizienz des kol labor ativen Betriebs um 13,58% steigern und den Ernte prozess weiter optimieren.Durch die Integration der oben genannten Technologien wird das kol labor ative System aufgebautKann Reis erntenDer Wirkungsgrad erreicht 0,42Hm2/H, was einer Steigerung von 26,00% gegenüber dem eigenständigen Betrieb entspricht. Die vorhandenen Forschungs ergebnisse sind jedoch anpassungs fähig an komplexe Ackerland umgebungen und unregelmäßigEs gibt immer noch bestimmte Einschränkungen bei der Anwendbar keit des Blocks. In Zukunft muss Lu das System weiter stärkenStange und Überprüfung arbeiten in mehreren Szenarien durchführen, um die intelligente Reiser nte zu fördernBreite Anwendung und Entwicklung der Technologie.
Schlüssel wörter: Reis, intelligente Ernte, hochpräzise Kontrapunkt, kol labor atives Entladen von Getreide, Pfad planung, Maschinen raumKommunikation; unbemannte Farm
Klassifizierung nummer der mittleren Karte: S511.091 Dokument identifikation scode: A Artikeln ummer:1006-8082(2025)04-0057-07
Basierend auf dem hochpräzisen Beidou-Satelliten position ierungs system (BDS), Trägheit navigationSystem (INS) Und Multi-Sensor-Fusions technologie, intelligente Reiser nte chnikAutomatische Ernte fähigkeit mit Zentimeter genauigkeit[1]. Allerdings wegen der SammlungDie Kapazität des Getreidesp eichers ist begrenzt, und die Ernte muss während des Betriebs häufig unterbrochen werdenDas Entladen und Umladen von Getreide wirkt sich stark auf die Effizienz der Ernte aus. NadelIn Bezug auf dieses Problem konzentrierten sich in-und ausländische Forscher auf den Prozess des Entladens und TransfersWichtige Themen wie kol labor ative Steuerung, Pfad planung und Betriebs strategieZeige das AussehenGuan Forschung.NOGUCHIWarten Sie[2]Unterteilen Sie den kooperativen Betrieb landwirtschaft licher Maschinen in ausgewiesene VerbändeEs gibt zwei Modi der gleichen und folgenden Synergie. Purdo UniversityLIUWarten Sie[3]DesignEine neue Art von automatischem Getreide entlade system für kombinierte Ernte maschinen, das Wurzeln kannKontrollieren Sie automatisch die Entfaltung und Rückgabe des Entlade zylinders entsprechend der relativen Position der beiden FahrzeugeEmpfange.KönigWarten[4]Zum ersten Mal wurde ein elektronisches Steuerungs system zum Entladen von Getreide vor geschlagen, das auf visueller Inspektion basiertUnd selbst modifizierte Kontroll methode für das Entladen von Körnern unter Verwendung des Kamera-Vision-SystemsAutomatische Entlade position des Ernte geräts und Geschwindigkeit des EntladensEinstellung. YaoWarten[5]Führen Sie eine Pfad planungs forschung für den koordinierten Betrieb derselben Art von landwirtschaft lichen Maschinen durchDurch die Simulation von konflikt freien kol labor ativen Betriebs szenarien zur Pfad optimierung wird die Gesamt optimierung optimiertZeit für Hausaufgaben. Die Simulations ergebnisse zeigen, dass in rechteckigem Ackerland die Gesamt betriebszeit flach istBeide reduzierten sich um 2,45% und 2,29%. Cao Ruyue und so weiter[6]Vor geschlagenBasierend auf der Verbesserung A *Algorithmus undBezierDie kol labor ative globale Pfad planungs methode für mehrere MaschinenReduziert effektiv die Anzahl der Kurven. Gong Jin liang und andere[7]Zusammenarbeit für landwirtschaft liche Roboter gruppenGleicher Job durch verbesserte genetische Algorithmen und eingehende Priorität suche (DFS)Der Algorithmus optimiert die Aufgaben zuweisung und Pfad planung und verbessert die Roboter gruppeArbeits effizienz und Abdeckung qualität.ZHANGWarten Sie[8]Entworfen basierend auf
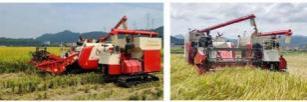
(A) Festkomma-Entladen von Getreide(B) Entladen von Getreide mit dem Auto
Abbildung 1Typisches kol labor atives Entlade modell
Das intelligente Autos teuerung system von Arduino und XBeeSelbst organization ohneDas Leitungs netz realisiert die zentrale Steuerung des oberen Flugzeugs, das die Fahrzeug geschwindigkeit und das Fahrzeug steuern kannFahrzeug abstand und Fahrzeug warteschlangen werden angepasst. Li Shichaos und andere[9]Entworfen eineBasierend aufTD-LTEKol labor atives Navigations-und Kommunikation system mit mehreren Maschinen zur Realisierung des ServersKommunikation zwischen dem Over und dem Fahrzeug terminal.Das System verwendet 4Tairevo(LOVOL) Traktor als Test plattformDer Zustand jeder landwirtschaft lichen MaschineDie Informations übertragungs frequenz beträgt 5HzUnd führte einen Systems tabilität stest durch.
DerzeitIn der Produktion gebildet, wie in der Abbildung gezeigt1 zeigt zwei typische SynergienDer Betriebs modus, dh der Festkomma-Entlade modus und der LKW-Entlade modus. Diese beiden Formen

Empfangs datum: 2025-05-30
Fonds projekt: Guizhou Wissenschafts-und Technologie plan projekt (Qiankehe Support [2024]100);Nationales Schlüssel projekt für Forschungs-und Entwicklungs plan(2022YFD2001601), Basis der Provinz GuangdongFonds projekt für Grundlagen-und angewandte Grundlagen forschung (2025 A1515012286)ShandongSchlüssel projekt des Forschungs-und Entwicklungs plans der Provinz (2022SFGC0202)
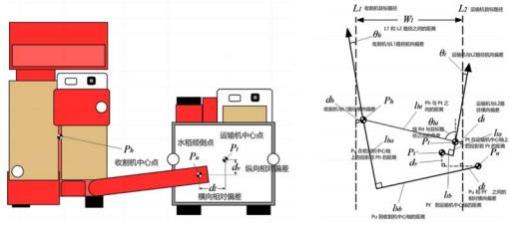 (A) Schematische Darstellung der Position ierung von Ernte maschinen und Getreide wagen(B) Die geometrische Beziehung zwischen zwei Maschinen
20
15
DV/M |
5
0
-5
Abbildung 2 Das räumliche geometrische Modell der genauen Ausrichtung und Entladung von Getreide durch Ernte maschine und Getreide wagen
ED/M |
T/sT/(s)
(A) Testergebnisse der relativen Längs abweichung(B) Testergebnisse der relativen Quer abweichung
Abbildung 3 Feldernte-Testergebnisse für Festpunkt-Entladen von Getreide
Der Stil hat seine eigenen Vorteile in verschiedenen Betriebs szenarien und ist zur aktuellen Getreide ernte gewordenEin wichtiges Mittel zur Verbesserung der Effizienz im Betrieb 0 1Festkomma-Entladen von Getreide Die Kernte chno logie des Festkomma-Entladens umfasst haupt sächlich das Festkomma-Parken und das automatische EntladenGetreide zwei Aspekte 0Das Festkomma-Parken bietet Präzision für das automatische Entladen von LebensmittelnLeereDer Standort ist garantiert, und das automatische Entladen von Getreide basiert auf präzisem Parken.Helfen Sie dem intelligenten System, den Getreide entlade vorgang automatisch abzuschließen. 0 1.1Parken gegen einander Aufgrund der komplexen und veränderlichen Ackerland umgebung ist die Kontrolle hoch und landwirtschaft lichDie Trägheit des Maschinen parkens ist relativ groß,Schwierige relative Position zwischen Ernte maschine und Getreide wagenUm eine präzise Steuerung 0 zu erreichenDies führt häufig dazu, dass die Ernte im Festkomma-Entlade modusDie untere Parkposition ist ungenau und die Kontrapunkt abweichung ist größer. Daher, wie man eine hohe erreichtDie genaue Festkomma-Parka position besteht darin, das Ziel des Festkomma-Entladens von Getreide zu erreichen und die Koordination zu verbessernDer Schlüssel zur Ernte effizienz 0ZHANGWarten Sie[10]Zusammenarbeit durch eingehende AnalyseDie geometrische Beziehung zwischen dem Raupen ernter und dem Getreide wagen beim Entladen von Getreide,BauenDas in Abbildung 2 gezeigte räumliche Geometrie modell 0Das Modell wirdKoordinierte KontrolleDer Prozess ist in horizontaler und vertikaler Dimension entkoppelt.Begeben Sie die KontrolleFahrzeug lenkung und-parken, um eine präzise Position ierung 0 zu erreichenForschungs teamWeiter Konstruierte kinematische und dynamische Modelle von Ernte maschinen und Getreide wagen,Einschl ießlich.. |
Basierend auf der obigen Modell analyzeDas Forschungs team entwarf eine Parkentfernung basierend aufLängsschnitt regler für die Vorhersage der Off-Kompensation,Und basierend auf verbesserter reiner VerfolgungModellHorizontale Steuerung,Erfolgreiche Realisierung einer präzisen Parka position und einer koordinierten Punkt entladungDie Ergebnisse des Feldernte-Tests von Getreide 0 sind in Abbildung 3 dargestellt.Grad weniger als 0,20M, die Quer genauigkeit beträgt weniger als 0,10M0
1.2Automatisches Entladen von Körnern
CUIWarten Sie[11]Konstruierte eine Reihe von Spuren basierend auf Stereo visionReisDas automatische Entlade system der kombinierten Ernte maschine und der entsprechende Ausführungs fluss wurden formuliertCheng 0Sie schlugen eine Methode zur Erfassung des erwarteten Entlade punkts auf der Grundlage der Instanz aufteilung vor.Erfassungs methode am tatsächlichen Entlade punkt der geometrischen Positions informationen und basierend auf dem Entladen von GetreideMethode zur Tiefen erfassung des Getreidesp eichers 0 zusätzlichUnd entwickelte eineEine Methode basierend auf dem Zuordnung modell der Korn haufen höhe und der Entlade zeitWird zur Schätzung verwendetDie Entlade zeit jedes erwarteten Entlade punkts wird schließlich durch Steuerung des Entlade zylinders abgeschlossenGetreide entladung 0Die Testergebnisse zeigen, dass der berechnete Wert dem tatsächlich erwarteten Entlade punkt entsprichtDer maximale absolute Fehler beträgt weniger als 3,10Cm,Der maximale relative Fehler ist kleiner als4,00%; Der erwartete maximale absolute Fehler zwischen dem Entlade punkt und dem tatsächlichen Entlade punkt
58
Weniger als 3,70CmDer maximale relative Fehler beträgt weniger als 4,00%.LagertiefDer durchschnitt liche absolute Fehler zwischen dem geschätzten Wert des Grades und seinem wahren Wert beträgt 1,40 cm,Der quadratische Fehler ist1.70Cm; Der tatsächliche Getreide haufen an jeder Getreide entlade stelleHöhe mitDer durchschnitt liche absolute Fehler zwischen den erwarteten Korn höhen ist1.20Cm,Quadratische WurzelDer Fehler ist1.40Cm. Während des gesamten Prozesses wird die Ernte automatisch entladenGetreides ystemSein Ausführungs prozess zeigt ein hohes Maß an Stabilität und Zuverlässigkeit,Und hatHohe Präzision, die die Anforderungen des automatischen Entladens von Getreide vollständig erfüllt.
2Entladen von Getreide mit dem Auto
Die Komplexität der koordinierten Ernte ist relativ hoch.Unter Einbeziehung der Pfad verfolgungs steuerungSystem, Kommunikation zwischen Maschinen, Pfad planung und Betriebs planung, kol labor ative Betriebs steuerungUnd Maschinen steuerung und andere Links.Unter diesen ist die Pfad verfolgungs kontrolle ein intelligenter LandwirtDie Grund technologie der Maschinen ausrüstung;Pfad planung und Auftrags planung sindEntscheidung sfindung kontrollierenBereitstellung einer Benchmark-Basis, Kommunikation zwischen Maschinen bietet Garantie für die kol labor ative Steuerung, kol labor ative SteuerungDas System bietet eine zentrale Kontroll grundlage für kol labor ative Ernte vorgänge.
2.1Kommunikation zwischen Maschinen
Verglichen mit dem Parken beim Festkomma-Entladen von GetreideEntladen Sie das Getreide mit dem Auto und fordern Sie die Sammlung anDer Empfänger und der Getreide wagen fahren gleichzeitig, vergleichen in Echtzeit und arbeiten beim Entladen des Getreides zusammen. In der RealitätWährend des Betriebs Signalst örungen, Übertragungs entfernung, Übertragungs geschwindigkeit und VerzögerungSolche Probleme wirken sich auf den kol labor ativen Steuerungs effekt in Echtzeit aus.Stellen Sie daher sicher, dass die beiden MaschinenDie Echtzeit-, genaue und stabile Daten übertragung zwischen den Fahrzeugen soll das reibungslose Entladen von Lebensmitteln gewährleistenVoraussetzungen für Profit.Um eine hohe Frequenz beim Entladen von Körnern zu erreichenUnd effektive Kommunikation zwischen Maschinen,DINGWarten Sie[12]Durch die Analyse des autonomen Ernte prozessesDie Realität der mittleren Ernte maschine und des Getreide transports in Echtzeit beim vertikalen Abgleich und beim präzisen Entladen von GetreideInternat ionale Kommunikation sanford rungen,Entworfen ein drahtloses Kommunikation protokoll. Sie wählen Radiosender undZwei verschiedene drahtlose Kommunikation smodi von 4G realisieren die Kommunikation zwischen Maschinen und schlagen vorBasierend auf dem Kalman-Filter und der Verzögerung kompensation methode für Kommunikation daten zwischen MaschinenEchtzeit verarbeitung, Kompensation und Korrektur. Die Ergebnisse des Verifizierungs tests zeigen, dass basierend auf der KarteDas Erman-Filter-und Verzögerung kompensation verfahren kann den Ernte gerät und stabil aktualisierenDer relative Längs abstand zwischen den Getreide wagen. Verwenden Sie im Vergleich zum Referenzwert das RadioDer maximale absolute Fehler bei der Kommunikation beträgt 3,78Cm,Die Standard abweichung beträgt 0. 39Cm;Der maximale absolute Fehler bei der Verwendung von 4G-Kommunikation beträgt 7,38CmDie Standard abweichung ist1.32Cm.Im Vergleich zur Nicht verwendung dieser Methode bei Verwendung der Funk kommunikation maximalDer absolute Fehler wird um 82,29% und die Varianz verringert88,76% mit 4GDer maximale absolute Fehler bei der Kommunikation wurde um 93,28% reduziert, Varianz reduziert90,60%. Dies zeigt, dass diese Methode den Paket verlust und die drahtlose Kommunikation effektiv löstVerzögerung problem und haben in kurzer Zeit eine bestimmte Haltepunkt lebensdauer. ZweiEin drahtloser Kommunikation modus kann sich ergänzen,Als Design redundanz verwendetIn der SammlungKommunikation zwischen dem Empfänger und dem Getreide wagen. Ergebnis tabelle der tatsächlichen Ernte vor OrtMing,Der relative Längs abstand zwischen Ernte maschine und Getreide wagen entspricht dem Referenz wertVerhältnis, der maximale absolute Fehler beträgt 4,86CmDie Standard abweichung ist0,54CmUnd mehrDie neue Frequenz kann immer mit der Steuer frequenz synchron isiert werden. Diese Methode kann effektiv verwendet werdenEchtzeit-Feedback für die Steuerung, Um die Anforderungen des Feldbetriebs zu erfüllen, um sicher zustellen, dass die Ernte maschine undDas Follow-up des Getreide transporter wird in Echtzeit ausgerichtet und das Getreide wird genau entladen.
2.2Dynamische kol labor ative Steuerung
Unter den Bedingungen einer stabilen Kommunikation grundlage zwischen Maschinen,Ring auf dem FeldRealisieren Sie die hochpräzise dynamische relative Positions koordination zwischen Ernte maschine und Getreide transport werkstatt in der UmgebungDie gleiche Kontrolle ist eine wichtige Herausforderung beim Entladen von Getreide.Derzeit für LandwirteBei der Erforschung der Steuerung des kol labor ativen Betriebs von Maschinen wurden einige Fortschritte erzielt.Haupt methoden paketEinschl ießlich Gleit modus variable Struktur steuerung, Proportional-Differential-Steuerung, Status rückkopplung undStörungVorwärts kopplung kombiniert eine Steuerungs strategie. Darüber hinausEinige Studien führten auch Vorhersagen einSteuerungs theorien wie Modells teuerung und Optimierung steuerung für lineare Matrix ungleichungenVerbessern Sie die Genauigkeit und Robustheit der kol labor ativen Steuerung in einem Schritt. Diese Studien sind jedoch mehrKonzentrieren Sie sich auf die Geschwindigkeit regelung für landwirtschaft liche Maschinen und die Geschwindigkeit des kombinierten Ernte gerätsDie Genauigkeit und Anpassungs fähigkeit der Steuerung müssen verbessert werden.
ZHANG und so weiter[13]Basierend aufFührer-Follower entwarf die Navigation mit zwei MaschinenFolgen Sie dem System, um den relativen Positions fehler der Doppel maschine während des Feld koordinierungs betriebs zu verfolgen.EntworfenPDController, um den Abstand zwischen den beiden Maschinen aufrecht zu erhalten,Und schlug vor, sicher zu seinKol labor ative Dreh methode. Die Ergebnisse des Feldbetriebs tests zeigen, dass, wenn die Traktor geschwindigkeit0,83Bei m/s beträgt der Mindest abstand zwischen zwei Traktoren 4,09M,Der Mindest abstand zwischen zwei Sicherheits bereichen beträgt 0,59M;Wenn der Traktor istWenn ein Pfad in den nächsten Pfad eintritt,Warten während der DrehungDie Zeit beträgt 18.20 s. Im Vergleich zum Einzel traktor betrieb das Doppel maschinen systemEffizienzEine Steigerung von 95,10% zeigt, dass das Master-Traktors ystem tatsächlich auf dem Feld arbeitetWirksamkeit in.
Bai Xiaoping[14]Eine Sammlung basierend auf der Pilot-Follow-Struktur wird vor geschlagenErhielt eine kol labor ative Navigations steuerungs strategie für die Flotte. Sie kombinieren Rückkopplung linear isierung undGleit modus steuerungs theorie, kinematische Modelle von Ernte maschinen, Pfad verfolgungUnd die Methode zur Kontrolle der Formation haltung,Und integrierte Entwicklung der gemeinsamen ErnteMaschinen gruppen verbandDas gleiche wie das Navigations system.Um die Wirksamkeit der vor geschlagenen Modelle, Methoden und Systeme zu überprüfen,Das Feld wurde mit einer Ernte gruppe von 4 Ernte maschinen als Test plattform durchgeführtVersuch.Die Ergebnisse zeigen, dass, wenn die Geschwindigkeit ist1.00M/s, führen Sie die ErnteDer durchschnitt liche Tracking Error beträgt 5,81CmFolgen Sie dem durchschnitt lichen Tracking Error der Ernte maschineFür 5,93Cm, Ähnlich wie die Navigations steuerungs genauigkeit eines einzelnen Ernte geräts, BeweisDie Machbarkeit des koordinierten Ernte vorgangs der Ernte gruppe.
Zhang Wenyu und andere[15]Für den Prozess der Ernte und des kooperativen Entladens von GetreideDer mittlere Traktor-Anhänger folgt dem kombinierten Rad fänger zum Ernte-Entladen von GetreideIm Betriebs szenario (Abbildung 4a) durch Steuerung der Drossel klappe und der Motor drehzahlZählen Sie eine Längsrichtung, die für die gemeinsame Ernte und das Entladen von Getreide durch Master-und Ladennavigation geeignet istRelative Positions synergis tische Steuerungs methode.Sie haben eine geometrische Beziehung basierend auf dem synergis tischen SystemErhalten Sie ein paralleles synergis tisches Modell der vertikalen relativen Positions abweichung basierend auf der DynamikDas Prinzip und die Methode zur Steuerung der Bit geschwindigkeit kopplung sind für die vertikale relative Positions steuerung ausgelegtGerät, um die Übertragungs funktion des Fahrzeug geschwindigkeit systems durch die Flächen erkennungs methode zu erhalten, basierend aufÜbertragungs funktion zum Erstellen eines Simulations modells für die vollständige Faktors imulation von Controller-ParameternOptimieren Sie den Test und mit dem traditionellenPID(Proportional-Integral-Differential-Methode)Simulations vergleichs test. Die Ergebnisse zeigen, dass die Steuerungs methode besser angepasst ist.Die Ergebnisse des Längs koordinierungs feld-Leerlauf tests mit unterschied lichen Anfangs abweichungen zeigen diesDie Host-Geschwindigkeit ist1.00M/s, 3, 7 und10M Unter der anfänglichen Längs abweichung,
Die durchschnitt liche Einstell zeit der System antwort beträgt 7,73 bzw. 17,20Und 23.20S,Die durchschnitt liche stationäre absolute Abweichung beträgt 9,18CmDer stationäre Fehler der durchschnitt lichen relativen GeschwindigkeitFür1.23Cm/S. Der Feldkol labor ative Ernte test zeigt, dass die Geschwindigkeit des Ernte geräts beträgt1.00M/SWenn der absolute Wert der durchschnitt lichen stationären vertikalen relativen Positions abweichung beträgt7.78CmDie Standard abweichung beträgt 9,13Cm, Steuer genauigkeitKann die koordinierte Sammlung erfüllenBetriebs anforderungen für das Entladen von Getreide.
DINGWarten Sie[16]Folgen Sie der kombinierten Ernte maschine für den Raupen-Getreide transport wagenDie Szene des Entladens von Getreide nach dem Auto (Abbildung 4b) durch Analyse des hydraulischen stufenlosen Drehzahl übergangsStruktur und mathematisches Modell zur Identifizierung des hydraulischen stufenlosen Drehzahl systemsNummer,Steigerung der ForschungPIDUnd Verstärkungs Selbst anpassung Einzel neuron Selbst anpassungPIDSteuerungs methode und Nachahmung der kol labor ativen Steuerung der vertikalen Relativ position von zwei MaschinenEtablierung, Forschung und Analyse realer Modelle in Kombination mit Pfad planung und Pfad verfolgungSteuerung, Realisierung der Steuerung der relativen Position des Raupen ernte ers und des Getreide transportierers,Und es wurde eine Test validierung durchgeführt.Vergleichs test tabelle für Simulations test und Steuerungs leistungMing,Verstärkungs selbst einstellbare einzelne NeuronenPIDDie Steuerungs methode wird mit der inkrementalen Formel verglichenPIDDie Methode hat eine bessere Steuerungs genauigkeit, Konvergenz leistung und Geschwindigkeit anpassungs fähigkeitUnd Anti-Interferenz-Fähigkeit.Der Feldleistungs-Testtest zeigt, dass, wenn die Ernte maschine (HauptMaschine) Geschwindigkeit 0,60, 0,80 und1.00M/SVerwenden Sie die VerstärkungSelbst anpassungEin einzelnes NeuronPIDKontroll methode,Beschleunigen und verringern Sie die Position im Getreide wagenUnter den beiden Para-Bedingungen für die schnelle Ausrichtung,Die Längs abweichung zwischen der Ernte maschine und dem Getreide wagenDer maximale Überschuss übers ch reitet 0,25 nichtM,Die durchschnitt liche absolute Abweichung des stationären Zustands ist nichtMehr als0,08M, die maximale Abweichung des stationären Zustands übers ch reitet nicht 0,26M, stabilDie Standard abweichung des Zustands übers ch reitet nichtÜber 0,09M, hat eine gute Anfangs position und Anpassungs fähigkeit an die Fahr geschwindigkeit.TianDer inter kol labor ative Ernte test zeigt, dass die Geschwindigkeit des Ernte geräts 0,80 beträgtM/S, wenn transport iertGetreide wagen und Ernte maschinen benötigen durchschnitt lich 13,20, um die Ausrichtung abzuschließenS, die größte Über anpassung ist0,22M; Nach dem Eintritt in den stationären Zustand beträgt die Standard abweichung der Längs abweichung 0,09M, flachDie absolute durchschnitt liche Abweichung beträgt 0,07M, die maximale Abweichung beträgt 0,25M,Erfüllen Sie das präzise EntladenAnforderungen an den Getreide betrieb,Getreide kann genau auf das Getreide des Getreide wagens entladen werdenIm Lager.
3Pfad planung und Job planung
Pfad planung und Auftrags planung bieten Benchmarks für Steuerungs entscheidungen.Um den koordinierten Betrieb von Ernte maschinen und Getreide fahrzeugen zu realisieren und die Betriebs effizienz zu verbessernEs gibt einen wichtigen Forschungs wert.LIWarten Sie[17]Ernte maschine und Getreide wagenDie ErnteDer Getreide entlade vorgang ist das Anwendungs szenario, um die kürzeste Betriebszeit des Geräts zu erreichen.Das Ziel ist die beste Effizienz und Wirtschaft lichkeit in der Branche.Untersuchung von Bedingungen mit mehreren EinschränkungenDie intelligente Versand methode der Ernte maschine für den Getreide transport wagen. Insbesondere teilen sieDrei Schritte zur Erstellung eines intelligenten Versands für den kol labor ativen Betrieb von Ernte maschinen und Getreide wagenModell und untersuchte intelligente Lösungs methoden für Optimierung modelle mit mehreren Zielen. HierAuf der Grundlage wird eine basierend auf vor geschlagenNSGA-III(Nicht dominanter Zug der dritten GenerationSequenz genetischer Algorithmus)Und verbesserte intelligente Planung des Ameisen kolonie algorithmusZiel optimierungAlgorithmus. Schließlich wurde das etablierte intelligente Planungs modell durch den Simulations test überprüftTyp und Lösungs methode können das Problem der Kombination optimierung mit mehreren Zielen effektiv lösen undDas optimale Versand problem für den koordinierten Betrieb mehrerer Maschinen zwischen Ernte maschine und Getreide wagen. Allerdings
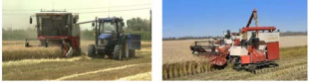
(A) Rad-Ernte maschine-Traktor-Anhänger-System(B) Raupen ernte-Getreide transports ystem
Abbildung 4 Kooperative Ernte-Entlade tests zene mit Ernte-Getreide-LKW
Die aktuelle Studie wurde nur für reguläre rechteckige Parzellen simuliert.Studien an den Grenzen unterschied lich geformter Parzellen sowie Feldversuche wurden nicht durchgeführt.
WANGWarten Sie[18]Für verschiedene Arten von Landwirten in Ernte-und Transfer betriebs szenarienDas Versand problem der Maschinen ausrüstung, basierend auf der hochpräzisen elektronischen Karte der Farm, AnalyseDie Eigenschaften der Getreide entladung im Landbereich werden vor geschlagenHU-HUPGAAlgorithmus(Generations-und Einstell algorithmus der Entlade stelle der Ernte maschine). Kombinieren Sie die Ernte transports zeneSie erstellten ein Planungs modell für mehrere landwirtschaft liche Maschinen und schlugen die Basis vorBeiHGHI(Hybrid genetik und heuristische Iteration) Die Lösungs methode des Algorithmus, inEs wurde eine koordinierte Planungs methode für Ernte maschinen und Getreide wagen entwickelt. MitDie hochpräzise elektronische Karte der tatsächlichen Farm wird für die Simulations szene verifiziertDie Ergebnisse zeigen, dass das vor geschlageneHU-HUPGADer Algorithmus kann die Landwirtschaft realisierenDie koordinierte Planung von Maschinen ernte-und Übertragungs szenarien kann effektiv generiert, angepasst und entladen werdenLebensmittel punktUnd die erzeugten Entlade punkte befinden sich alle im Boden bereichAlle Punkte des EntladensDie Menge ist geringer als die eingestellte Kapazität des Getreidesp eichers der Ernte maschine, um den tatsächlichen Bedarf zu decken.Gute Machbarkeit und Anpassungs fähigkeit. Die Methode beruht jedoch auf einer vorgefertigten LandwirtschaftFeld kartendaten ignorieren bis zu einem gewissen Grad Feld hindernisse und PfadeProbleme wie plötzliche Ausfälle von landwirtschaft lichen Maschinen und die Kombination mit der kol labor ativen Steuerung in Echtzeit.
Man Zhong xian und so weiter[19]Um mehrere unbemannte intelligente Ernte maschinen und den Getreide transport zu verbessernDie Effizienz des kol labor ativen Betriebs des Autos mit 2 verschiedenen Arten von Reiserntern und1 Getreide wagen als Forschungs objekt,Gemäß der Entscheidung sfindung für die kol labor ative Betriebs steuerungBündel bedingungen,Etablierte die Änderung eines begrenzten Zustands prozesses im koordinierten Ernte vorgangDas Markov-Ketten modell für fortlaufende Zeit,Um die Nicht arbeits zeit zu reduzierenOptimierung ziele. Vorhersage jeder Ernte in der Zukunft durch dieses ModellDie Entlade zeit der Maschine,Aktualisieren Sie dynamisch die Ablade reihenfolge und den Zeitpunkt jedes Ernte gerätsIn der Zeit wurde eine kol labor ative Ernte methode mit mehreren Maschinen entworfen und die Hetian-Simulation durchgeführtZwischen Ernte test. Der Simulations test zeigt, dass diese Steuerungs methode mit der des Lagers verglichen wirdBeschwören Sie dann die Entlade methode des Getreide transports, wodurch die Betriebszeit effektiv verkürzt und koordiniert wirdDie durchschnitt liche Betriebszeit der landwirtschaft lichen Maschinen für die Ernte aufgabe wurde reduziert13,58%. FeldernteDer Test zeigt, dassDiese Methode realisiert 2 Reisernter und1 TransportDer koordinierte und autonome Betrieb von Getreide fahrzeugen kann die Nicht betriebs zeit des Ernte geräts verkürzen.Verbessern Sie die Effizienz der Ernte in einem Schritt.
4Co-Ernte praxis für Reis
In den letzten Jahren sind intelligente landwirtschaft liche Maschinen allmählich zu einem Forschungs schwerpunkt geworden.PfadBestimmte Ergebnisse wurden in den Bereichen Tracking-Steuerung, Inter-Computer-Kommunikation und kol labor ative Betriebs steuerung erzieltFortschrittObwohl es immer noch einige Mängel gibt, kann es im Grunde die gemeinsame Ernte befriedigenDie Bedürfnisse der Arbeit. In Bezug auf Pfad planung und Auftrags planung die meisten Studien
Es wurden nur Simulations studien durchgeführt, die jedoch eine gute Lösung für praktische Probleme bietenTheoretische Grundlagen und Forschungs ideen,Es gibt jedoch immer noch eine gewisse Lücke zur praktischen Anwendung.Entsprechend den tatsächlichen Produktions anforderungen und Betriebs szenarien werden daher die Pfad planung und-produktionBranchen planung, Pfad verfolgungs kontrolle, Kommunikation zwischen Maschinen, kol labor ative Betriebs steuerung,MaschinenKombinieren Sie die Kontrolle und untersuchen Sie die Methode des kol labor ativen Betriebs von Ernte-Entlade-Transport, zEs ist von großer Bedeutung, eine unabhängige Ernte während des gesamten Prozesses zu erreichen und die Betriebs effizienz zu verbessern.
Für den koordinierten und unabhängigen Betrieb von Reiserntern und Getreide wagenViele, komplizierte Lebensmittel transfer prozesse und andere Probleme, Zhang Wenyu usw.[20]Entworfen eineDie koordinierte Betriebs strategie von Reisernter und Getreide wagen basierend auf einer begrenzten Zustands maschineAusgelassen. Sie analysierten den kol labor ativen Betriebs modus des Reisernters und des Getreide transporters.Es wurde ein Modell einer endlichen Zustands maschine erstellt. Zunächst wurde die Berührung basierend auf der Arbeits verbindung entworfenGrundlegende Module wie Ausgabe bedingungen, Bewertungs methoden und Ausführungs verfahrenDie verschiedenen Zustände der Zusammenarbeit mit zwei Maschinen haben eine Zustands informations matrix erstelltDie Logik des kol labor ativen Auslösens von Ereignissen und Zustands übertragungen entwirft die Zustands übertragungs kette.Ein Rahmen für die Steuerung der Zeit multiplex steuerung für den kol labor ativen Betrieb wurde erstellt.Verwenden Sie SchuheBands ingangDie Ernte maschine und der Getreide wagen führten Feldernte tests durch: Die Ernte geschwindigkeit betrug 0,80M/s,Breite Ernte1.90M, die kontinuierliche kol labor ative Arbeitszeit übersteigt2.00H, nehmenUnabhängige Ernte auf dem Ring weg0,70Hm2Reis, insgesamt6ZeitenFestkomma-Entladen von Getreide und automatischer koordinierter Umschlag,Und wird das Getreide erntenLebensmittel transferZum LKW.Die Ergebnisse zeigen, dass diese Strategie die Reiser nte/-entladung realisieren kannUnabhängiger Betrieb, Ernte effizienz ist0,35Hm2/H, für die WahrheitJetzt ReisernteDie kol labor ative Funktion des Zwei-Maschinen-Transfers legte den Grundstein.
Auf dieser Grundlage,DINGWarten Sie[21]Vor geschlagene Festkomma-Entladen von Getreide und Entladen mit dem AutoZwei Arten von Getreide entlade-und Umschlag modi,Und basierend auf diesen beiden Entlade formenGeben Sie eine einSchritt für Schritt, um eine Strategie für den kooperativen Betrieb von Ernte, Entladen und Umschlag zu entwerfen. Durch ZerlegungDie Haupt phasen des gleichen Betriebs und die Entwurfs moduls zustands maschine,Aufbau einer Zustands übertragungDas Verschieben der Kette löst die mehrstufige, nicht sequentielle und starke Kopplung des kol labor ativen Ernte vorgangsDas Problem;Und etablierte eine Sammlung, die für das Navigations steuerungs system geeignet istGetreide entladen-Logisches Framework für den Transport von kol labor ativen Operationen.AdoptierenMATLABSimulinkStateflowEs wurde simuliert und verifiziert, und die Simulations ergebnisse zeigen, dassDie Zustands übertragungs kette und der logische Rahmen des Messgeräts können den Zustand des Aktuators erreichenZustands umwandlung,Kann die Integration von Ernte-Entlade-Transfer-Kollaboration effektiv beschreibenEin Prozess,Und bietet weitere Optimierungen und ErweiterungenGute BasisBasis.Unbemannte Reis farm in der Zeng cheng Lehr-und Forschungs basis der South China Agricultural UniversityFeldernte-Test durchgeführt: Versuchs feld fläche 5162.81M2, ErnteBreite1.90M, Ernte geschwindigkeit 0,80M/s, SynergieErnte-Transit-SystemDer gesamte Ernte prozess ist abgeschlossen und das Versuchs szenario ist in Abbildung 5 dargestellt. Während der Ernte insgesamtDurchgeführt6-maliges Entladen des Getreides mit dem LKW und 1 Festkomma-Entladen des Getreides, der den LKW zum LKW transport iertDas Getreide wird viermal entladen und die Ernte effizienz beträgt 0,42Hm2/H. Die Ergebnisse zeigen, dass Ernte-EntladenDie kol labor ative Betriebs strategie für den Getreide transfer integriert effektiv die Pfad planung, die Pfad verfolgungSpuren kontrolle, Kommunikation zwischen Flugzeugen, kol labor ative Betriebs steuerung und Maschinen steuerung. Ernte maschineDie Zeit zum Parken und Entladen von Getreide wurde erheblich verkürzt.Seine Ernte effizienz ist besser als SingleEine Ernte maschineUnd erhöhen Sie 26,00% und9,90%.
Zusammenfassend,Die von diesen Studien vor geschlagenen und entworfenen kol labor ativen Betriebs strategien
(C) Festkomma-Entladen nach der gesamten Ernte (d) Entladen des Getreides auf den LKW |
Abbildung 5 Luftbild der Drohne auf der kol labor ativen Operations stelle von Master und Coast
Und das kol labor ative Ernte transports ystem für die kol labor ative Ernte vom theoretischen Modell bis zur TechnologieDie Implementierung bietet Unterstützung,Und bietet neue Ernte verbindungen für unbemannte FarmenDie Lösung.
5Fazit
Dieser Artikel konzentriert sich auf den Getreidesp eicher des kombinierten Ernte geräts bei der intelligenten Reiser nteDie Kapazität ist begrenzt und es ist notwendig, den Betrieb häufig zu unterbrechen und zum Feld zu fahren, um Getreide zu entladen.Eingehende Diskussion über die beiden typischen koordinierten Entladen von Festpunkt-und LKW-Entladen von GetreideGetreide formDie Schlüssel technologie des Stils. Durch die Analyse der aktuellen automatischen Getreide entlade systeme im In-und Ausland,Kol labor ative Pfad planung, kol labor ative Steuerung mit zwei Maschinen, Kommunikation system und Navigations algorithmus usw.Forschungs ergebnisse,Das System fasst die technische Realisierung jedes wichtigen Links zusammenWeg-und Feldtest effekte, um die Effizienz der Reiser nte zu verbessern und zu verringernAusfallzeiten bieten theoretische Unterstützung und technische Referenzen.
Beim Festkomma-Entladen von Getreide,Forschung zu präzisen Park-und automatischen Getreide entlade systemenInsbesondere bei der räumlichen geometrischen Modellierung und dynamischen Steuerungen wurden erhebliche Fortschritte erzieltDesign und Erkennung von Getreides tapeln basierend auf Stereo vision,Beide zeigen gutGute Stabilität und Präzision, um die tatsächlichen Anforderungen der Feldarbeit zu erfüllen. InIn Bezug auf das Entladen von Getreide mit dem Auto,Durch den Aufbau eines stabilen Kommunikation systems zwischen den MaschinenSystem und hohe PräzisionDie relative Positions kontroll strategie des Grades,Realisieren Sie die kombinierte Ernte maschine und den Getreide transport wagenSynchron isations ausgleich und dynamischer kol labor ativer Betrieb,Vorläufige Überprüfung der kol labor ativen Steuerung inMachbarkeit und Zuverlässigkeit in komplexen Ackerland umgebungen.
Obwohl einige Fortschritte erzielt wurden,Das derzeitige kol labor ative Getreide entlade system ist jedoch immer nochVor vielen Herausforderungen. Erstens ist die Feld umgebung komplex und veränderlich, Unsicherheit aufgrundElemente (wie topo grafische Änderungen, Schwankungen der Fluglage landwirtschaft licher Maschinen, Blockierung von Kommunikation signalen usw.)PaarRobustheit stellt höhere Anforderungen. Zweitens das Fehlen von Systemen mit mehreren MaschinenEine Betriebs planungs plattformDie Kompatibilität und Koordination zwischen verschiedenen landwirtschaft lichen Maschinen muss noch bestehenWeitere Optimierung. Darüber hinaus basieren die meisten vorhandenen Studien auf regelmäßigen rechteckigen ParzellenSimulation und Überprüfung der Linie für die Zusammenarbeit in unregelmäßigen Parzellen und Umgebungen mit mehreren HindernissenDem Getreide entlade system mangelt es an eingehender Forschung.Aber mit der Technologie intelligenter landwirtschaft licher Maschinen
Mit kontinuierlicher Entwicklung wird die Reiser nte in Zukunft intelligenter und effizienterSchritt in die Richtung. Eingehende Forschung und Optimierung der vorhandenen Technologien, verstärkte FeldversucheUnd die Anwendung,Zur Förderung der intelligenten Entwicklung der Reiser nteSchwerBedeutung haben.
Referenzen
[1] Luo Xiwen, Hu Lian, He Jie usw. Forschung und Bau von Schlüssel technologien für unbemannte Farmen in China DatianPraxis [J]. Zeitschrift für Agrar technik, 2024, 40(1):1-16.
[2] NOGUCHIN,WILLJ,REIDJ,EtAl.EntwicklungOf aMasters laveRobotSystemFürFarmOperations [J].CompuTers&ElektronikIn A-Gri culture, 2004, 44(1):1-19.
[3] LIU Z, DHAMANkAR S, EVANS J T, et al. DevelopmentAnd experi-MentalValidation vonA sSystemFürAgri cultural grainUnloading-on-the-Go [J]. computers andElectronics inLandwirtschaft,2022, 198: 107 005.
[4] Wang Jin, Dong Weimin, Tsui Hark usw. _ _ Elektrisches Steuerungs system für das Entladen von Getreide und selbst modifizierte Steuerungs methode für das Entladen von GetreideGesetz: CN106576579 B [P]. 2019-03-12.
[5] Yao Jingfa, Teng Guifa, Huo Limin usw.Mähdrescher Mehrmaschinen-Koordinierungs straßeDurchmesser optimierung [J].
Zeitschrift für Agrar technik, 2019 ,35(17):12-18.
[6] Cao Ruyue, Zhang Zhenqian, Li Shichao usw. Basierend auf Verbesserungen A.* Algorithmen undBezierKurveGemeinsame globale Pfad planung mit mehreren Maschinen [J]. Journal of Agricultural Machinery, 2021, 52 (Suppl1):548-554.
[7] Gong Jin liang, Wang Wei, Zhang Yanfei usw. Zusammenarbeit von landwirtschaft lichen Roboter gruppen basierend auf der Ackerland umgebungBranchen strategie [J]. Zeitschrift für Agrar technik, 2021, 37(2):11-19.
[8] ZHANG k B W, DENG C, OU YL.Design of multi-vehicle followingKontroll system auf Arduino [J]. Internat ionales Journal oComputerAnwendungen,2016, 140: 5-8.
[9] Li Shichao, Cao Ruyue, Wei Shuang usw. Basierend aufTD-LTEMehrmaschinen-Kommunikation system für kol labor ative NavigationForschung [J]. Zeitschrift für landwirtschaft liche Maschinen, 201748(suppl1):45-51.
[10] ZHANGWY,HULW,DINGF,EtAl.ParkingPreciseAlignmentKontrolle undCot transporterSystem für rice harvesterUndTransporter [J].Computers and Electronics inAgRickultur, 2023, 215:108 443.
[11]CUIZ,HUJ,YUY,EtAl.AutomaticGrainUnloadingMethodFür
Spur-Driven rice combine harvesters based onStereoVision [J].Com-Puters and Electronics inLandwirtschaft, 2024, 220:108 917.
[12] DING F, ZHANG W, LUO X,EtAl.DesignUndExperimentFürInter-VehIcleCommunication basisedOnDeaD-reckoningUndDelayCompen-Station in a cooperative harvester und transportSystem [J]. Landwirtschaft,2022,12(12): 2 052.
[13] ZHANGC,NOGUCHIN,YANGL.LeaDer-FollowerSystemUsingTwo robot trActors to improve workEfficieNcy [J].ComputersUndElec-Tronics inLandwirtschaft, 2016, 221: 269-281.
[14] Bai Xiaoping, Wang Zhuo, Hu Jingtao usw. Gelenkernte-Gruppe basierend auf der Pilot-Follow-StrukturKol labor ative Navigations steuerungs methode [J]. Zeitschrift für landwirtschaft liche Maschinen, 2017, 48(7):14-21.
[15]Zhang Wenyu, Zhang Zhigang, Luo Xiwen usw. Relative Positions geschwindigkeit der Längs position des Ernte geräts und des Getreide transportsKopplung von Methoden und Experimenten zur kol labor ativen Steuerung [J]. Journal of Agricultural Engineering, 2021, 37(9):1-11.
[16] DINGF,ZHANGWY,LUOXW,EtAl.GainSelf-adjustingSingleNeuronPIDControlMethodUndExperimentsFürLongitudinalRelativePositionVonHArvesterUndTransPortVehicle [J]. computers and Electron-Ics inLandwirtschaft, 2023, 213:108 215.
[17]LISC,ZHANGM,WANGN,EtAl.IntelligentSchedulingMethodFürMulti-MachineCooperativeOperationBasedOn NSGA-III andImproved ant colony algorithm[J]. compuTers and Electronics inAgri-Kultur, 2023, 204:107532.
[18]WANGN,LISC,XIAOJ,EtAl.A.Colla borat iveScHedulingUndPlanning method für muLtible machinesIn harvestingUndTrans porta-TionOperations-partⅡ:SchedulingUndPlanningVonHarvestersUndGrain trucks[J]. computers and Electronics inLandwirtschaft, 2025, 235:110 344.
[19]Man Zhong xian, He Jie, Liu Shanqi usw. Kontroll methode für den koordinierten Ernte betrieb intelligenter landwirtschaft licher Maschinen mit mehreren MaschinenUnd der Test [J]. Zeitschrift für Agrar technik, 2024, 40(1):17-26.
[20]Zhang Wenyu, Zhang Zhigang, Zhang Fan usw. Doppelmaschinen-Strategie für kol labor ative und unabhängige Betriebs strategie für die Reiser nte und-übertragungUnd die Studie [J]. Zeitschrift für Agrar technik, 2022, 38(15):1-9.
[21] DINGF,LUO X W,ZHANGZG,EtAl.Dual-unloadingModeAu-TonomousOperationStrategyUndCotranspOrterSystem für rice harvesterUnd transporter[J].Engineering,2024.
ForschungProgressOnKeyTechnoloGyVon RiceIntelligentHarvesting
ZHANGWenyu1,2,3,WUSijin1,ZHANGZhiang1,2,3,DINGFan1,2,3,HEJie1,2,3,HULian1,2,3,LUOXiwen1,2,3 *
(1SüdChinaAgri kulturUniversität/KeyLaborVonSouthernAgri kulturMaschinenUndAusrüstungKeyTechnologieVonMinisterVonBildung,Guang zhou510642,China;2LingnanModernAgri kulturSCienceUndTechnologieLaborVonGuang dongProvinz,Guang zhou510032,China;
3Guang dongKeyLaborVon ArtificialIntelligenzInLandwirtschaft,Guang zhou510642,China;*CorrespondingAuthor)
Abstract:WithDasContinuous deepeningVonRuralPopulationAgingIn China, it is urgent to enhance the intel ligence levelRiceProduktion. Among variousProduktionStages,DasDemand fürIntel ligenceInDasHarvestingProzessIsPartiiCula rlyPressingUndChallen gingToAchieve.Currently,DueToDasLimitedCapacityVonGrainBinsInIntel ligentRiceHarVesters,FrequentUnloadingIsRequiredDuringOperations,WhichSignificantlyImpactsDasOperationalEffeciency.ToAddressThisIssue,ThisPaPerSystem aticallyReviewsDasResearch progress on keyTechno logischeOf twoColla borat iveOperationModes,NamelyFixed-pointUnloadingANdVehicle-followingUnloading,VonInte gratingDasCurrentResearchStatusAtHomeUndAbroad.InTermsVonFixed-pointUnloadingTechnologie,DurchDasApplication of high -precision spatial geometric modeling, parkIngDistanceKompleierungPrediction, andStereoVisionDetectionTechnologie,PreciseAlignmentMitLongitudinalDeviationOhneThan0,20MUndLateralDeviationOhneThan0,10MHasBeenAchieved,EffectivelyImprovingDasAccuracyUndEfficiencyVonUnloading.InDasAspectVonVehicle-followingUnloadingTechnologie,BasedOnAn
(Gehen Sie zum 70.Seite)
Forschung und Praxis auf High yieldFormatiOnUndCultivationTechniquesVon RiceInCoastalSaline-AlkaliLand
WEIHuanhe1,MENGTianyao2,CHENYinglong1,ZuOWengang3,YAORong jiang4,GAOPinglei1,XuKe1,ZHANGHong cheng1,DAIQigen1 *
(1JiaNgsuKeyLaborVonCropGeneticsUndPhysiologie/JiangsuKeyLaborVonCropCultivatioNUndPhysiologieJiangsu/co-InnovationCenterFoRModernProductIonTechnologieVonGrainCrops/ForschungInstitutVonRiceIndustrieEngineeringTechnologie,YangzhoUUniversität/keyLaborOFSaline-AlkaliSoilReclamationUndUtilisierungInCoastalAreas,DasMinisterVonLandwirtschaftUndRuralAffäreVonChina/OstChinaBranchVonNationalCenterVonTechnologieInnovationFürSaline-AlkaliTolerantRice,Yangzhou,JiangsU225009,China;2JointInternat ionalForschungLaborOFAgri-kulturUndAgro-productSafety,MinisterVonBildung&YangzhouUniversität/InstitutVonAgri kulturScienceUndTechno logischEntwicklung,YangzhouUniversität,Yangzhou,Jiangsu225009,ChIna;3CollegeVonUmwelt wesenScienceUndEngineering,YangzhouUniversiTy,Yangzhou,Jiangsu225009,China;4InstitutVon soilScieNce,ChineseAkademieVon sciences,Nanjing210008,China; 1stAuthor:006931@yzu.edu.cn;*CorrespondingAuthor:Qgdai@yzu.edu.cn)
Abstract: china isActivelyPromotingDasDeveloPmentUndUtilisierungVonCoastal saline -alkaliLandToVigor ouslyExpandRiceProduktion. In view oF the practical issues in rice production onCoastalSaline-Alkali land,SuchAlsLowUndUnstableYieldsUndUnclearHigh-yieldCultivationTecHniques,WirHaveSystem aticallySumm arizedOurTeam'SResearchUndPracticalArbeitOnDasFormationVonHigh-yieldRiceUndCorrespondingCultivationTechniquesInCoastalSaline-AlkaliLand.DasLawsGoverningDasFormationVonHigh-YieldRiceInCoaStalSaline-alkaliLandAreMainlyManagedInDasFollowingThree aspEcts: (1) Ensuring an adequate number oFPaniclesPerUnit area with relativelY große panicle size to colla borat ively achieve a sufficient sink capacity of the population andMaintainAHighDegreeVonSinkFilling;(2)StabilizingDasEarly-stageGrowthVonRice,ReasOnablyIncreasingDasMid-stagePhoto osyntheticGrowth,UndSignificantlyEnhancingDasDryMatterAccumulationCapacityInThELateBühne; (3)RelyingOnGoodPlantArchitekturUndPopulationSupportToEnsureDasDasSInkCapacityVonDasPopulationCanBeFullyFilledMitGrains. BasedOnTheseLaws,WirHaveConductedASeriesVonTargetedStudiesOnHigh-yieldCultivationTechniqueSFürRiceInCoastalSaline-alkaliLand,CoveringSuchKeyTechno logischeFürSoilDesalina tion,KeyTechno logischeFürSoilFertilisierungImprovement,ScreeningUndIdent ificatioNVonSalt-tolerantRiceVarieties,Appro priateDensity-fertilizerCombinationsUndBrackishWaterIrrigationTechniques,AlsWellAlsDasApplicationVonExogenousGrowth. OnThis basis,Wir haben eine rapid and effect desilation and fertilation improvementTechniqueDasCombinesMultipleCyclesVon"Plowing,Sunning,SoakiNg,RotaryTiling,UndDraining "mitDasApplicationVonOrganicFertilizer,AlsWellAlsACompre hensiveMechanischTransportCultivationTechniqueCharacterizedVonDasUseVonSalt-tolerantUndHigh-QualitätVarietiesUndDasPracticesOf "early soWing, frequent irrigation, strongSeed lings,DensePlanting,UndSufficientFertilation."Durch die IntegrationApplicationVonTheseTechniques,AComplete set ofHIgh-Qualität,High-Yield, and effecientMechanischTransplant ation cultivation techniquesFürRice in coastalSaline-Alkali land has been established, achieving remark ableEffectsInSoilImprovementUndYieldIncreaseOnCoastalSaline-aLkaliLand.
KeyWords:CoastalSaline-alkaliLand;Rice;YieldForm;High-yieldCultIvationTechniques
Fick Fick Fick Fick Fick Fick Fick Fick Fick Fick Fick(Fortsetzung von Nr. 62Seite)
ImprovedInter-machineCommunicationPrOtocol(Utilizen ingRadio/4GDual-mode)UndDasKalmanFilterDelayKompleierungMethod,DasCommunicationErrorHasBeEnSuccessfullyReducedVonDurch82,00%.Meanwhile,CombinedMitDasGainSelf-adjustingSingle-neuronControl algorithm, die dynamische colla borat ive longitudinaL deviation is stably controlled within ± 0.08 m,SignificantlyEnhancingDasStabilityUndReliabilityVonVehicle-followingUnloading.RegardingPathPlanning,ThisPaperConstructsAMulti-objectiveOptimationModelBasedOnAnImprovedAntColonyAlgorithm.SimulationResultsIndicateDasDasAdoptionOf this model canImproveColla borat iveOperationEfficiencyVon13,58%,FurtherOptimizingDasHarvestingPrOcess.ByInte gratingDasAforementionedTechno logische,DasConstructedColla borat iveSystemEnablesARiceHarvestingEfficiencyVon0.42hectaresPerHour,Represent ingA26,00%IncreaseComparedTo single-machine operations. However, existing reseArch still has certain limitations in terms ofAdaptability to complexFarmlandEnviron mentsUndApplicabilityToIrregularPlots.InDasFutuRe,ItIsNecessaryToFurtherStrangthenDasSystem/sRobustnessUndConductMulti-scenarioVAlidationToPromoteDasWides preadApplicationUndDevelopmentVonIntel ligentRiceHarvestingTechnologie.KeyWords:Rice;Intel ligentHarvesting;High-precisionAlignment;Colla borat iveUnloading;PathPlanning;Inter-machineCommunIcation;UnmannedFarm
